Tính chiều dài đai, chọn số răng đai tiêu chuẩn, tính lại khoảng cách trục, số răng ăn khớp và bề rộng đai cần thiết từ lực riêng của profil (tra catalogue).
Giải thích chi tiết
- Bài toán dùng để làm gì
- Hình dung đơn giản
- Kiến thức nền cần có
- Các đại lượng và lấy số liệu ở đâu
- Xây dựng công thức từng bước
- Ảnh động minh họa
- Lời giải mẫu từng bước
- Áp dụng thực tế và lưu ý
Bài toán dùng để làm gì
Đai răng (đai đồng bộ) truyền chuyển động không trượt giữa hai puly, dùng trên trục định vị, servo, máy đóng gói, băng tải nhẹ. Bài toán tính chiều dài đai và chọn số răng đai chuẩn, khoảng cách trục thực, số răng ăn khớp trên puly nhỏ, bề rộng đai cần thiết, lực căng và tải lên trục.
Hình dung đơn giản
Hãy tưởng tượng
Đai răng giống xích xe đạp bằng cao su: răng đai cài vào rãnh puly nên không bị trượt như đai trơn. Lực được chia cho các răng đang ăn khớp trên puly nhỏ; mỗi răng chỉ chịu được một lực nhất định trên mỗi mm bề rộng, nên phải chọn đai đủ rộng.
Kiến thức nền cần có
Đọc lại các mục sau ở Chương 0 nếu chưa nắm chắc: 0.3 lực · 0.11 chuyển động quay · 0.12 công suất
Các đại lượng và lấy số liệu ở đâu
| Ký hiệu | Ý nghĩa | Đơn vị | Lấy số liệu ở đâu |
|---|---|---|---|
| Profil | Loại răng đai (HTD 5M, 8M, 14M, T5, AT10…) | – | Catalogue Gates, Optibelt, ContiTech; bước p tự tra trong Du_lieu |
| z1, z2 | Số răng puly nhỏ, puly lớn | – | Thiết kế |
| a0 | Khoảng cách trục sơ bộ | mm | Bố trí máy |
| P, n1 | Công suất truyền, tốc độ puly nhỏ | kW, v/ph | Động cơ |
| c2 | Hệ số làm việc | – | 1,0–2,0; cộng 0,1–0,4 nếu tăng tốc mạnh hoặc chạy 24 h |
| Fspez | Lực riêng cho phép của profil trên mỗi mm bề rộng mỗi răng | N/mm/răng | Catalogue theo profil và vận tốc (HTD 8M cao su ≈ 4–7) |
| kv | Hệ số lực căng ban đầu so với lực vòng | – | 0,5–1,0 |
Xây dựng công thức từng bước
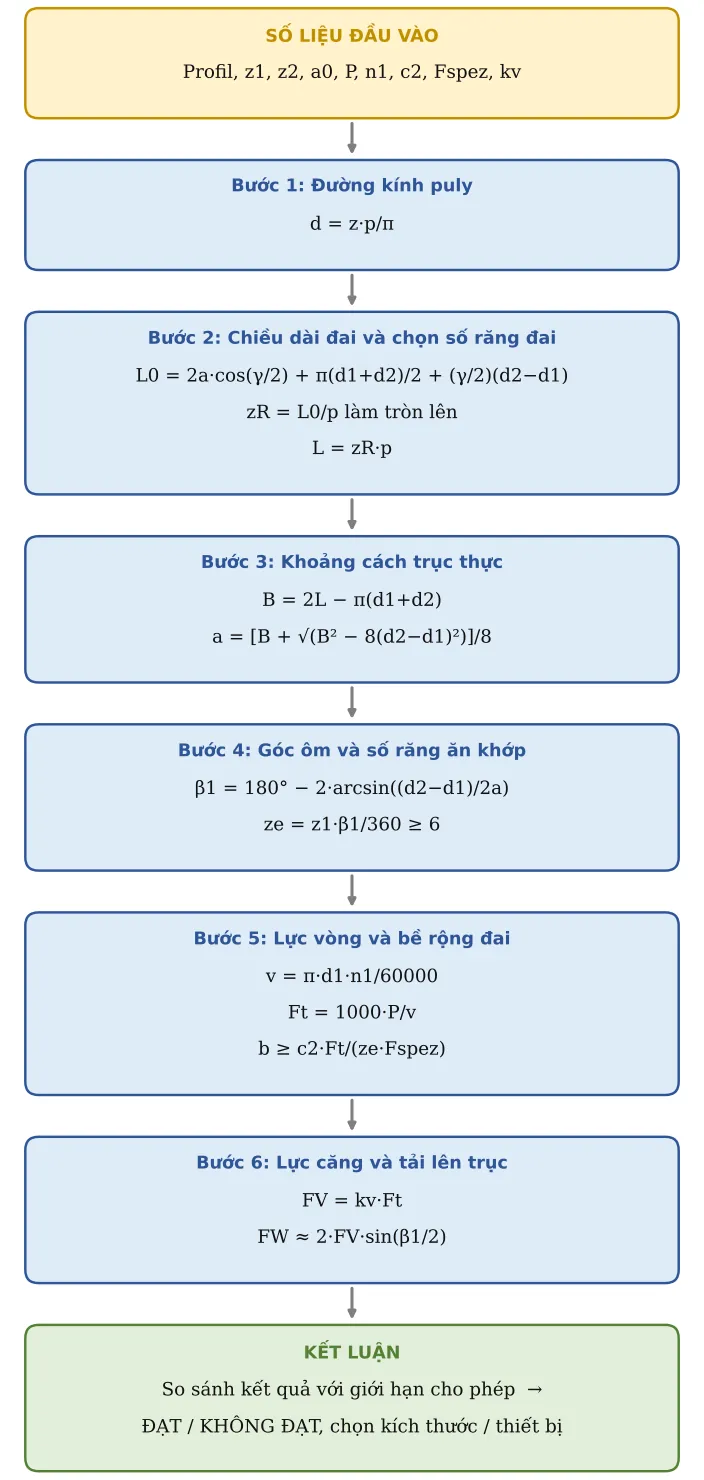
Công thức tổng quát không “từ trên trời rơi xuống”: nó được ghép từ những công thức con đơn giản. Đi lần lượt từng bước:
Bước 1. Đường kính puly
Chu vi vòng chia bằng số răng nhân bước:
d = z·p/π
Bước 2. Chiều dài đai và chọn số răng đai
Chiều dài gồm hai nhánh thẳng và hai cung ôm; làm tròn lên số răng nguyên:
L0 = 2a·cos(γ/2) + π(d1+d2)/2 + (γ/2)(d2−d1) ; zR = L0/p làm tròn lên ; L = zR·p
Bước 3. Khoảng cách trục thực
Tính ngược từ chiều dài đai chuẩn đã chọn:
B = 2L − π(d1+d2) ; a = [B + √(B² − 8(d2−d1)²)]/8
Bước 4. Góc ôm và số răng ăn khớp
Puly nhỏ có góc ôm nhỏ hơn 180°; cần ít nhất 6 răng ăn khớp để đai không nhảy răng:
β1 = 180° − 2·arcsin((d2−d1)/2a) ; ze = z1·β1/360 ≥ 6
Bước 5. Lực vòng và bề rộng đai
Lực vòng từ công suất và vận tốc, nhân hệ số làm việc, chia cho số răng ăn khớp (tối đa 12) và lực riêng:
v = π·d1·n1/60000 ; Ft = 1000·P/v ; b ≥ c2·Ft/(ze·Fspez)
Bước 6. Lực căng và tải lên trục
Lực căng ban đầu mỗi nhánh; tổng hai nhánh tạo tải lên trục (đưa sang CT14, CT15):
FV = kv·Ft ; FW ≈ 2·FV·sin(β1/2)
Ảnh động minh họa
Lời giải mẫu từng bước (số liệu mẫu của công cụ tính ở đầu trang)
Bước A – Số liệu đầu vào (ô vàng của công cụ tính). Đây là bộ số ví dụ có sẵn; khi làm thật bạn thay bằng số của mình:
| TT | Đại lượng | Ký hiệu | Giá trị | Đơn vị | Ghi chú / nguồn |
|---|---|---|---|---|---|
| 1 | Profil đai | prof | HTD 8M | ||
| 2 | Số răng puly nhỏ | z1 | 24 | ||
| 3 | Số răng puly lớn | z2 | 48 | ||
| 4 | Khoảng cách trục sơ bộ | a0 | 300 | mm | |
| 5 | Công suất truyền | P | 3 | kW | |
| 6 | Tốc độ puly nhỏ | n1 | 1 450 | v/ph | |
| 7 | Hệ số làm việc c2 | c2 | 1,5 | Động cơ + máy công tác 1,0–2,0; +0,1–0,4 cho tăng tốc, chạy 24 h | |
| 8 | Lực riêng cho phép của profil | Fspez | 5 | N/mm/răng | Tra catalogue theo profil và vận tốc (ví dụ HTD 8M cao su ≈ 4–7) |
| 9 | Hệ số lực căng ban đầu | kv | 0,75 | FV ≈ (0,5–1,0)·Ft mỗi nhánh |
Bước B – Tính lần lượt (web tự tính, bạn có thể bấm tay để kiểm tra lại). Dòng xanh lá là kết quả chính:
| TT | Đại lượng | Ký hiệu | Kết quả | Đơn vị | Công thức / cách tính |
|---|---|---|---|---|---|
| 10 | Bước đai | p | 8 | mm | Tra Du_lieu |
| 11 | Đường kính vòng chia puly nhỏ | d1 | 61,12 | mm | d = z·p/π |
| 12 | Đường kính vòng chia puly lớn | d2 | 122,2 | mm | |
| 13 | Nửa góc lệch nhánh γ/2 | γ/2 | 0,102 | rad | sin(γ/2) = (d2−d1)/(2a) |
| 14 | Chiều dài đai sơ bộ | L0 | 891,1 | mm | L = 2a·cos(γ/2) + π(d1+d2)/2 + (γ/2)(d2−d1) |
| 15 | Số răng đai chọn | zR | 112 | răng | zR = L/p làm tròn lên (kiểm tra có trong catalogue) |
| 16 | Chiều dài đai chọn | L | 896 | mm | |
| 17 | Hệ số phụ B | B | 1 216 | mm | B = 2L − π(d1+d2) |
| 18 | Khoảng cách trục thực | a | 302,5 | mm | a = [B + √(B² − 8(d2−d1)²)]/8 |
| 19 | Góc ôm puly nhỏ β1 | β1 | 168,4 | ° | β1 = 180° − 2·arcsin((d2−d1)/2a) |
| 20 | Số răng ăn khớp trên puly nhỏ | ze | 11 | răng | ze = z1·β1/360 |
| 21 | ze ≥ 6 | Kiểm tra | ĐẠT | ||
| 22 | Vận tốc đai | v | 4,64 | m/s | v = π·d1·n1/60000 |
| 23 | Lực vòng | Ft | 646,6 | N | Ft = 1000·P/v |
| 24 | Lực vòng thiết kế | Fd | 969,8 | N | c2·Ft |
| 25 | Số răng tính toán (tối đa 12) | zet | 11 | ||
| 26 | Bề rộng đai cần thiết | b | 17,63 | mm | b ≥ c2·Ft/(ze·Fspez) – chọn bề rộng tiêu chuẩn lớn hơn gần nhất |
| 27 | Tốc độ puly lớn | n2 | 725 | v/ph | |
| 28 | Lực căng ban đầu mỗi nhánh | FV | 484,9 | N | |
| 29 | Tải lên trục | FW | 964,9 | N | FW ≈ 2·FV·sin(β1/2) – dùng tính trục, ổ (sheet 03, 04) |
Bước C – Kết luận ví dụ
Kết quả chính: Số răng đai chọn = 112 răng; Khoảng cách trục thực = 302,5 mm; Số răng ăn khớp trên puly nhỏ = 11 răng; Bề rộng đai cần thiết = 17,63 mm; Tải lên trục = 964,9 N.
Kiểm tra: ze ≥ 6: ĐẠT.
Nếu đổi số liệu ở ô vàng, mọi kết quả tự tính lại. Ô nào báo KHÔNG ĐẠT thì xem mục Áp dụng thực tế bên dưới để biết cần sửa gì.
Áp dụng thực tế và lưu ý
- Chọn bề rộng đai tiêu chuẩn lớn hơn gần nhất (ví dụ 20, 30, 50 mm với 8M). Kiểm tra số răng đai zR có trong catalogue.
- Nếu ze < 6: tăng số răng puly nhỏ hoặc tăng khoảng cách trục, hoặc dùng puly căng để tăng góc ôm.
- Puly lớn nên có vành chặn (flange) để đai không tuột; khi khoảng cách trục lớn hơn 8 lần d1, cả hai puly nên có vành chặn.
- Không căng đai quá: lực căng lớn chỉ làm tăng tải ổ, đai răng không cần căng như đai thang.