Lực giữ cần thiết theo phương nâng (ngang hoặc đứng) có xét gia tốc và hệ số an toàn → số giác/đường kính giác → thời gian hút chân không.
Giải thích chi tiết
- Bài toán dùng để làm gì
- Hình dung đơn giản
- Kiến thức nền cần có
- Các đại lượng và lấy số liệu ở đâu
- Xây dựng công thức từng bước
- Lời giải mẫu từng bước
- Áp dụng thực tế và lưu ý
Bài toán dùng để làm gì
Giác hút chân không dùng để gắp tấm thép, tấm kính, thùng carton trên robot hay cơ cấu tiếp phôi máy cắt laser. Bài toán tính lực giữ cần thiết (có tính gia tốc và hệ số an toàn), chọn đường kính và số giác, rồi ước tính thời gian hút đủ chân không.
Hình dung đơn giản
Hãy tưởng tượng
Ấn miếng giác hút treo khăn lên kính: không khí bên trong bị đẩy ra, áp suất khí quyển bên ngoài ép giác dính chặt vào kính. Lực giữ = độ chân không × diện tích giác. Nếu treo vật lên tường (giác đứng), vật được giữ nhờ ma sát, nên cần lực lớn hơn nhiều so với hút từ trên xuống.
Kiến thức nền cần có
Đọc lại các mục sau ở Chương 0 nếu chưa nắm chắc: 0.3 lực · 0.7 hệ số an toàn · 0.10 ma sát · 0.15 áp suất và lưu lượng
Các đại lượng và lấy số liệu ở đâu
| Ký hiệu | Ý nghĩa | Đơn vị | Lấy số liệu ở đâu |
|---|---|---|---|
| mode | Phương giữ vật: ngang (giác từ trên xuống) hoặc đứng (giác ở mặt bên) | – | Bố trí tay gắp |
| m | Khối lượng vật | kg | Bản vẽ |
| a | Gia tốc lớn nhất của robot/tay gắp | m/s² | Thông số robot (Yaskawa, Fanuc, ABB) hoặc chương trình chuyển động |
| S | Hệ số an toàn | – | Ngang ≥ 1,5; đứng ≥ 2; vật xốp/có dầu ≥ 2,5 (Schmalz) |
| μ | Hệ số ma sát giác – vật | – | Khô 0,5; có dầu 0,1–0,3 |
| Δp | Độ chân không đạt được | bar | Vật kín 0,6–0,8 bar; vật xốp thấp hơn |
| D, n | Đường kính giác và số giác | mm, cái | Catalogue Schmalz, SMC ZP, Festo ESS |
| V, Q | Thể tích cần hút (ống + giác); lưu lượng hút của ejector/bơm | L, NL/ph | Đo ống; catalogue ejector SMC ZH/ZK, Schmalz SBP |
Xây dựng công thức từng bước
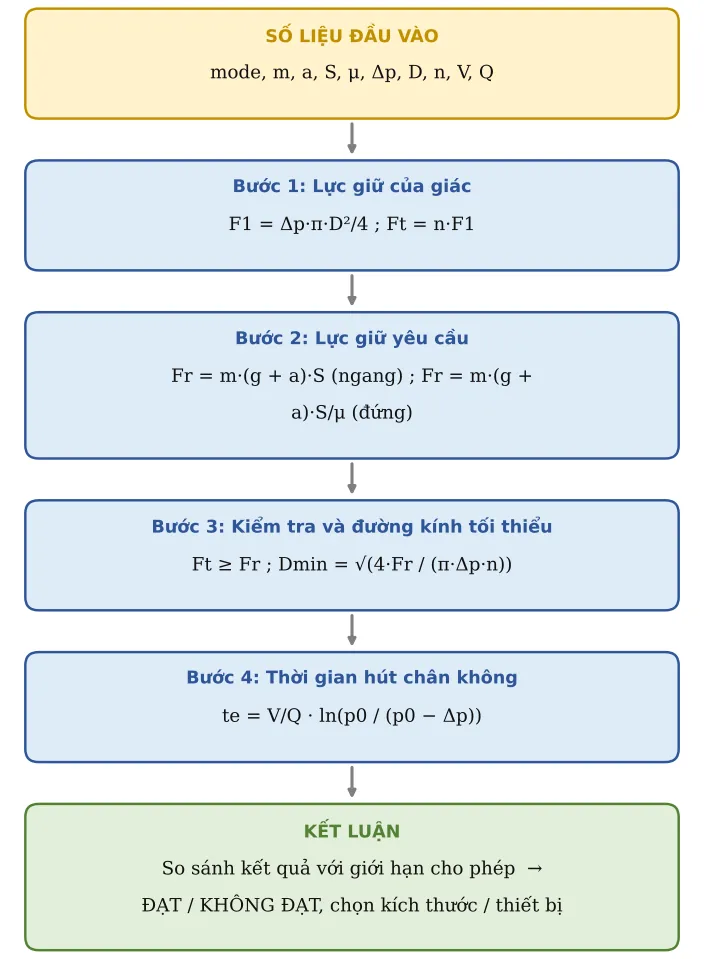
Công thức tổng quát không “từ trên trời rơi xuống”: nó được ghép từ những công thức con đơn giản. Đi lần lượt từng bước:
Bước 1. Lực giữ của giác
Lực = độ chân không × diện tích miệng giác, nhân số giác:
F1 = Δp·π·D²/4 ; Ft = n·F1
Bước 2. Lực giữ yêu cầu
Vật vừa có trọng lượng vừa bị gia tốc; giác ngang chịu kéo trực tiếp, giác đứng giữ nhờ ma sát nên chia cho μ:
Fr = m·(g + a)·S (ngang) ; Fr = m·(g + a)·S/μ (đứng)
Bước 3. Kiểm tra và đường kính tối thiểu
So lực giữ với yêu cầu; hoặc tính D nhỏ nhất với số giác đã chọn:
Ft ≥ Fr ; Dmin = √(4·Fr / (π·Δp·n))
Bước 4. Thời gian hút chân không
Thời gian để bơm/ejector hút thể tích V xuống độ chân không cần:
te = V/Q · ln(p0 / (p0 − Δp))
Lời giải mẫu từng bước (số liệu mẫu của công cụ tính ở đầu trang)
Bước A – Số liệu đầu vào (ô vàng của công cụ tính). Đây là bộ số ví dụ có sẵn; khi làm thật bạn thay bằng số của mình:
| TT | Đại lượng | Ký hiệu | Giá trị | Đơn vị | Ghi chú / nguồn |
|---|---|---|---|---|---|
| 1 | Phương giữ vật | mode | Ngang (giác hút từ trên xuống) | ||
| 2 | Khối lượng vật | m | 5 | kg | |
| 3 | Gia tốc lớn nhất của robot/tay gắp | a | 5 | m/s² | |
| 4 | Hệ số an toàn | S | 1,5 | Ngang ≥ 1,5; đứng ≥ 2; vật xốp/dầu ≥ 2,5 | |
| 5 | Hệ số ma sát giác – vật | μ | 0,5 | Bề mặt khô 0,5; có dầu 0,1–0,3 | |
| 6 | Độ chân không | Δp | 0,6 | bar | Vật kín: 0,6–0,8 bar; vật xốp thấp hơn |
| 7 | Đường kính giác hút | D | 40 | mm | |
| 8 | Số giác hút | n | 4 | ||
| 9 | Thể tích cần hút (ống + giác) | V | 0,2 | L | |
| 10 | Lưu lượng hút của ejector/bơm | Q | 20 | NL/ph |
Bước B – Tính lần lượt (web tự tính, bạn có thể bấm tay để kiểm tra lại). Dòng xanh lá là kết quả chính:
| TT | Đại lượng | Ký hiệu | Kết quả | Đơn vị | Công thức / cách tính |
|---|---|---|---|---|---|
| 11 | Lực giữ lý thuyết 1 giác | F1 | 75,4 | N | F = Δp·π·D²/4 |
| 12 | Lực giữ tổng | Ft | 301,6 | N | |
| 13 | Lực giữ yêu cầu | Fr | 111,1 | N | Ngang: m(g+a)·S ; đứng: m(g+a)·S/μ |
| 14 | Lực giữ ≥ yêu cầu | Kiểm tra | ĐẠT | ||
| 15 | Đường kính giác tối thiểu | Dmin | 24,27 | mm | D ≥ √(4F/(π·Δp·n)) |
| 16 | Thời gian hút chân không | te | 0,538 | s | t = V/Q·ln(p0/p1) |
Bước C – Kết luận ví dụ
Kết quả chính: Lực giữ tổng = 301,6 N; Lực giữ yêu cầu = 111,1 N; Thời gian hút chân không = 0,538 s.
Kiểm tra: Lực giữ ≥ yêu cầu: ĐẠT.
Nếu đổi số liệu ở ô vàng, mọi kết quả tự tính lại. Ô nào báo KHÔNG ĐẠT thì xem mục Áp dụng thực tế bên dưới để biết cần sửa gì.
Áp dụng thực tế và lưu ý
- Chọn giác có đường kính chuẩn ≥ Dmin; vật phẳng dùng giác dẹt, vật cong hoặc lệch dùng giác xếp nếp (bellows).
- Tấm mỏng lớn: phân bố giác đều để tấm không võng và bong mép; tấm có dầu cắt: chọn giác có gân chống trượt.
- Nếu KHÔNG ĐẠT: tăng số giác, tăng đường kính, giảm gia tốc robot khi đang mang vật, hoặc đổi sang hút ngang.
- Lắp công tắc chân không để robot chỉ di chuyển khi đã đủ chân không; dùng van một chiều giữ chân không khi mất khí.
- Lỗi hay gặp: dùng chân không tuyệt đối thay vì độ chân không so với khí quyển; quên gia tốc của robot.
Nhóm: Thủy lực
Gồm: TB09 xi lanh thủy lực · TB10 chọn bơm thủy lực và động cơ điện · TB11 mô tơ thủy lực · TB12 đường ống thủy lực · TB13 bình tích áp kiểu bóng · TB14 thùng dầu và làm mát · TB15 lỗ tiết lưu và hệ số lưu lượng van (kv, cv)