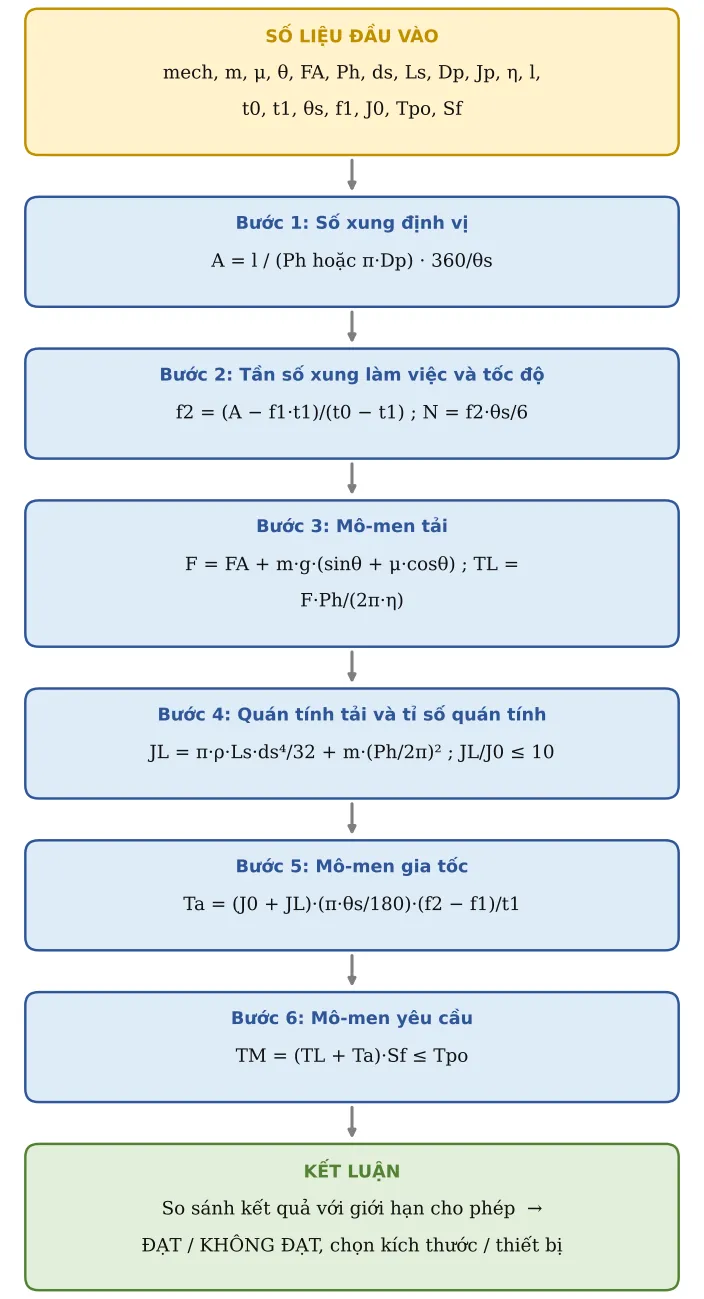
Số xung, tần số xung làm việc, mô-men tải, mô-men gia tốc và mô-men yêu cầu (× hệ số an toàn) – so với đường đặc tính kéo (pull-out) của động cơ.
Giải thích chi tiết
- Bài toán dùng để làm gì
- Hình dung đơn giản
- Kiến thức nền cần có
- Các đại lượng và lấy số liệu ở đâu
- Xây dựng công thức từng bước
- Lời giải mẫu từng bước
- Áp dụng thực tế và lưu ý
- Căn cứ và tài liệu tham khảo
Bài toán dùng để làm gì
Động cơ bước rẻ, dễ điều khiển bằng xung từ PLC, phù hợp cho trục định vị nhẹ: cữ chặn tự động, trục chỉnh độ cao súng hàn, bàn xoay nhỏ. Nhưng động cơ bước không có phản hồi: nếu thiếu mô-men nó sẽ ‘trượt bước’ và sai vị trí mà không báo lỗi. Bài toán tính số xung, tần số xung, mô-men tải, mô-men gia tốc và mô-men yêu cầu có hệ số an toàn để so với đường đặc tính kéo của động cơ.
Hình dung đơn giản
Hãy tưởng tượng
Động cơ bước giống người đi theo nhịp trống: mỗi tiếng trống (một xung) bước đúng một bước nhỏ (1,8°). Trống đánh càng nhanh thì đi càng nhanh, nhưng nếu bắt người đó vác nặng lại đi nhanh quá thì sẽ lỡ nhịp (trượt bước) và đứng sai chỗ. Vì vậy phải chừa dư mô-men gấp 1,5–2 lần.
Kiến thức nền cần có
Đọc lại các mục sau ở Chương 0 nếu chưa nắm chắc: 0.4 mô-men · 0.10 ma sát · 0.11 chuyển động quay · 0.13 quán tính · 0.7 hệ số an toàn
Các đại lượng và lấy số liệu ở đâu
| Ký hiệu | Ý nghĩa | Đơn vị | Lấy số liệu ở đâu |
|---|---|---|---|
| mech | Cơ cấu: vít me hay đai | – | Thiết kế trục |
| m, μ, θ, FA | Khối lượng, hệ số ma sát, góc nghiêng, lực ngoài | kg, –, °, N | Mô hình 3D; ray bi HIWIN, THK |
| Ph, ds, Ls | Bước, đường kính, chiều dài vít me | mm | Catalogue vít me |
| Dp, Jp | Đường kính puly và quán tính puly + đai | mm, kg·m² | Catalogue Misumi, Gates |
| η | Hiệu suất cơ cấu | – | 0,9 |
| l, t0, t1 | Quãng đường định vị; thời gian định vị; thời gian tăng (= giảm) tốc | mm, s | Yêu cầu nhịp máy |
| θs | Góc bước | ° | 2 pha 1,8°; 5 pha 0,72°. Nếu driver đặt vi bước (ví dụ 1/8) thì θs = 1,8°/8 = 0,225°: số xung và tần số xung tăng 8 lần – kiểm tra giới hạn phát xung của PLC |
| f1 | Tần số khởi động (tốc độ ban đầu) | Hz | Tần số xung lúc bắt đầu tăng tốc; thường 0 hoặc vài trăm Hz, không vượt tần số khởi động tối đa ghi trong catalogue |
| J0, Tpo | Quán tính rotor; mô-men kéo (pull-out) tại tốc độ làm việc | kg·m², Nm | Catalogue Oriental Motor PKP/AZ, Autonics, Leadshine: đọc đường đặc tính tốc độ – mô-men |
| Sf | Hệ số an toàn | – | Oriental Motor: 1,5–2 (bù sai lệch giữa đặc tính catalogue và thực tế: điện áp, nhiệt độ, ma sát) |
Xây dựng công thức từng bước
Công thức tổng quát không “từ trên trời rơi xuống”: nó được ghép từ những công thức con đơn giản. Đi lần lượt từng bước:
Bước 1. Số xung định vị
Quãng đường định vị l chia quãng đường động cơ đi được trong 1 vòng (vít me: bước Ph; đai: chu vi π·Dp – công cụ gọi là “lead”) ra số vòng, nhân số bước mỗi vòng (360/θs):
A = l / (Ph hoặc π·Dp) · 360/θs
Bước 2. Tần số xung làm việc và tốc độ
Biên dạng hình thang: tăng tốc t1 – chạy đều – giảm tốc t1, tổng thời gian t0. Số xung bằng diện tích dưới biểu đồ tần số: A = (f1 + f2)·t1 + f2·(t0 − 2t1) = f1·t1 + f2·(t0 − t1). Rút ra f2; tốc độ N (v/ph) = f2·θs/360·60 = f2·θs/6:
f2 = (A − f1·t1)/(t0 − t1) ; N = f2·θs/6
Bước 3. Mô-men tải
Lực cản quy về trục động cơ (Ph tính bằng m). Đai: TL = F·Dp/(2·η). Oriental Motor còn cộng mô-men ma sát do lực căng trước (preload) của đai ốc vít me, μ0·F0·Ph/(2π) (F0 là lực preload, μ0 là hệ số ma sát trong của đai ốc preload – lấy theo catalogue) – đáng kể khi tải nhẹ:
F = FA + m·g·(sinθ + μ·cosθ) ; TL = F·Ph/(2π·η)
Bước 4. Quán tính tải và tỉ số quán tính
Vít me: quán tính trụ thép đặc (ρ = 7 850 kg/m³, kích thước tính bằng m) cộng khối lượng quy đổi. Đai: JL = m·(Dp/2)² + Jp. Ngưỡng JL/J0 ≤ 10 là giới hạn thận trọng của công cụ; Oriental Motor cho động cơ có hộp số giới hạn JL/(J0·i²) ≤ 30:
JL = π·ρ·Ls·ds⁴/32 + m·(Ph/2π)² ; JL/J0 ≤ 10
Bước 5. Mô-men gia tốc
Mô-men để tăng tần số từ f1 lên f2 trong thời gian t1. Thừa số π·θs/180 đổi góc bước sang radian, nên (π·θs/180)·(f2 − f1)/t1 chính là gia tốc góc (rad/s²):
Ta = (J0 + JL)·(π·θs/180)·(f2 − f1)/t1
Bước 6. Mô-men yêu cầu
Cộng hai phần rồi nhân hệ số an toàn; so với mô-men kéo (pull-out) đọc trên đường đặc tính tốc độ – mô-men của catalogue tại tốc độ N, đúng điện áp và dòng điện driver sẽ dùng. Không dùng mô-men giữ (holding torque):
TM = (TL + Ta)·Sf ≤ Tpo
Lời giải mẫu từng bước (số liệu mẫu của công cụ tính ở đầu trang)
Bước A – Số liệu đầu vào (ô vàng của công cụ tính). Đây là bộ số ví dụ có sẵn; khi làm thật bạn thay bằng số của mình:
| TT | Đại lượng | Ký hiệu | Giá trị | Đơn vị | Ghi chú / nguồn |
|---|---|---|---|---|---|
| 1 | Cơ cấu | mech | Vít me | ||
| 2 | Khối lượng di chuyển | m | 10 | kg | |
| 3 | Hệ số ma sát | μ | 0,05 | ||
| 4 | Góc nghiêng | θ | 0 | ° | |
| 5 | Lực ngoài | FA | 0 | N | |
| 6 | Bước vít me | Ph | 10 | mm | |
| 7 | Đường kính vít | ds | 12 | mm | |
| 8 | Chiều dài vít | Ls | 400 | mm | |
| 9 | Đường kính puly (đai) | Dp | 30 | mm | |
| 10 | Quán tính puly + đai | Jp | 1e-05 | kg·m² | |
| 11 | Hiệu suất | η | 0,9 | ||
| 12 | Quãng đường định vị | l | 100 | mm | |
| 13 | Thời gian định vị | t0 | 1 | s | |
| 14 | Thời gian tăng (= giảm) tốc | t1 | 0,1 | s | |
| 15 | Góc bước | θs | 1,8 | ° | 2 pha: 1,8° ; 5 pha: 0,72° |
| 16 | Tần số khởi động | f1 | 0 | Hz | |
| 17 | Quán tính rotor | J0 | 4e-05 | kg·m² | 60 mm 2 pha ≈ 4·10⁻⁵ |
| 18 | Mô-men kéo (pull-out) tại tốc độ làm việc | Tpo | 0,8 | Nm | Đọc đặc tính catalogue |
| 19 | Hệ số an toàn | Sf | 2 | 1,5–2 (Oriental Motor) |
Bước B – Tính lần lượt (web tự tính, bạn có thể bấm tay để kiểm tra lại). Dòng xanh lá là kết quả chính:
| TT | Đại lượng | Ký hiệu | Kết quả | Đơn vị | Công thức / cách tính |
|---|---|---|---|---|---|
| 20 | Quãng đường 1 vòng | lead | 10 | mm | |
| 21 | Số xung định vị | A | 2 000 | xung | A = l/(quãng đường 1 vòng)·360/θs |
| 22 | Tần số xung làm việc | f2 | 2 222 | Hz | f2 = (A − f1·t1)/(t0 − t1) |
| 23 | Tốc độ động cơ | N | 666,7 | v/ph | N = f2·θs/6 |
| 24 | Lực cản | F | 4,91 | N | F = FA + m·g·(sinθ + μcosθ) |
| 25 | Mô-men tải | TL | 0,00867 | Nm | TL = F·Ph/(2πη) (đai: F·D/(2η)) |
| 26 | Quán tính tải | JL | 3,17e-05 | kg·m² | Vít: πρL·d⁴/32 + m(Ph/2π)² ; đai: m(D/2)² + Jpuly |
| 27 | Tỉ số quán tính JL/J0 | ratio | 0,793 | Nên ≤ 10 (vượt 30 → dùng hộp số) | |
| 28 | JL/J0 ≤ 10 | Kiểm tra | ĐẠT | ||
| 29 | Mô-men gia tốc | Ta | 0,0501 | Nm | Ta = (J0 + JL)·(π·θs/180)·(f2 − f1)/t1 |
| 30 | MÔ-MEN YÊU CẦU | TM | 0,117 | Nm | TM = (TL + Ta)·Sf |
| 31 | Mô-men kéo ≥ yêu cầu | Kiểm tra | ĐẠT |
Bấm tay kiểm tra:
- A = 100/10·360/1,8 = 2 000 xung.
- f2 = (2 000 − 0)/(1 − 0,1) = 2 222 Hz; N = 2 222·1,8/6 = 667 v/ph.
- F = 10·9,81·0,05 = 4,91 N; TL = 4,91·0,01/(2π·0,9) = 0,0087 Nm.
- JL = π·7 850·0,4·0,012⁴/32 + 10·(0,01/2π)² = 6,4·10⁻⁶ + 2,53·10⁻⁵ = 3,17·10⁻⁵ kg·m²; JL/J0 = 0,79 → ĐẠT.
- Ta = (4·10⁻⁵ + 3,17·10⁻⁵)·(π·1,8/180)·2 222/0,1 = 0,0501 Nm.
- TM = (0,0087 + 0,0501)·2 = 0,117 Nm ≤ Tpo = 0,8 Nm → ĐẠT.
Bước C – Kết luận ví dụ
Kết quả chính: Tần số xung làm việc = 2 222 Hz; Tốc độ động cơ = 666,7 v/ph; MÔ-MEN YÊU CẦU = 0,117 Nm.
Kiểm tra: JL/J0 ≤ 10: ĐẠT; Mô-men kéo ≥ yêu cầu: ĐẠT.
Quyết định: động cơ bước 2 pha khung 60 mm (J0 = 4·10⁻⁵ kg·m², Tpo = 0,8 Nm tại 667 v/ph) ĐẠT, mô-men dư khoảng 6,8 lần so với yêu cầu. Điều kiện: giá trị 0,8 Nm phải đọc đúng trên đường pull-out ở 667 v/ph với driver thực tế; PLC phải phát được 2 222 Hz (bước đủ) hoặc gấp số lần vi bước nếu dùng vi bước.
Nếu đổi số liệu ở ô vàng, mọi kết quả tự tính lại. Ô nào báo KHÔNG ĐẠT thì xem mục Áp dụng thực tế bên dưới để biết cần sửa gì.
Áp dụng thực tế và lưu ý
- Đọc Tpo trên đường cong pull-out ở đúng tốc độ N (v/ph) hoặc tần số f2 với đúng điện áp driver; mô-men động cơ bước giảm mạnh khi tốc độ tăng.
- Nếu KHÔNG ĐẠT: tăng thời gian tăng tốc t1, dùng driver điện áp cao hơn (24 V → 48 V giữ mô-men ở tốc độ cao tốt hơn), chọn khung lớn hơn, hoặc chuyển sang động cơ bước có encoder (closed-loop, ví dụ Oriental Motor AZ).
- Tỉ số quán tính vượt 30: thêm hộp số; động cơ bước rất nhạy với quán tính lớn.
- Tránh dải tốc độ cộng hưởng (thường 100–200 Hz với 2 pha): dùng vi bước hoặc tăng tốc nhanh qua dải này.
- Lỗi hay gặp: không nhân hệ số an toàn; dùng mô-men giữ (holding torque) trong catalogue thay vì mô-men kéo ở tốc độ làm việc.
Căn cứ và tài liệu tham khảo
- Oriental Motor – Technical Reference “Motor Sizing Calculations” – trình tự tính động cơ bước: số xung, tần số xung làm việc, mô-men tải vít me (kể cả số hạng preload), mô-men gia tốc, mô-men yêu cầu TM = (TL + Ta)·Sf, hệ số an toàn, tỉ số quán tính cho phép của động cơ có hộp số (≤ 30).
- Oriental Motor – catalogue động cơ bước (PKP, AZ) – J0, đường đặc tính pull-out theo điện áp driver.
- THK, HIWIN – catalogue vít me bi, ray dẫn hướng – hiệu suất, hệ số ma sát.
- Trang nguồn công thức chung của site.