Độ phân giải vị trí của encoder, tần số xung cần đếm; đặc trưng đáp ứng bậc 1, bậc 2; bộ thông số PID khởi đầu theo Ziegler–Nichols.
Giải thích chi tiết
- Bài toán dùng để làm gì
- Hình dung đơn giản
- Kiến thức nền cần có
- Các đại lượng và lấy số liệu ở đâu
- Xây dựng công thức từng bước
- Lời giải mẫu từng bước
- Áp dụng thực tế và lưu ý
- Căn cứ và tài liệu tham khảo
Bài toán dùng để làm gì
Trong máy tự động, encoder đo vị trí/tốc độ, còn bộ điều khiển PID giữ nhiệt độ, áp suất, tốc độ hoặc vị trí ở giá trị đặt. Bài toán tính độ phân giải vị trí và tần số xung encoder để chọn bộ đếm, mô tả đáp ứng của hệ bậc 1 và bậc 2 (nhanh hay chậm, có vọt lố không), và cho bộ thông số PID khởi đầu theo phương pháp Ziegler–Nichols.
Hình dung đơn giản
Hãy tưởng tượng
Encoder giống bánh xe có khía đếm từng nấc khi quay: càng nhiều nấc thì đo càng mịn, nhưng quay nhanh thì số nấc mỗi giây càng nhiều, bộ đếm phải đếm kịp. PID giống người lái xe giữ tốc độ: P – nhấn ga theo độ chênh tốc độ hiện tại; I – nhấn thêm nếu chậm mãi không đủ; D – nhả bớt ga khi thấy tốc độ đang tăng quá nhanh để không vọt lố.
Kiến thức nền cần có
Đọc lại các mục sau ở Chương 0 nếu chưa nắm chắc: 0.11 quay (vòng, v/ph, rad/s) · 0.2 đơn vị (kHz, µm) · 0.16 thống kê · hàm mũ (e^x) ở mức lớp 12
Các đại lượng và lấy số liệu ở đâu
| Ký hiệu | Ý nghĩa | Đơn vị | Lấy số liệu ở đâu |
|---|---|---|---|
| PPR, q | Số xung mỗi vòng của encoder, hệ số nhân (đếm cả sườn lên/xuống 2 kênh A/B = 4×) | – | Catalogue encoder Omron, Autonics, Koyo, Hengstler; cài đặt bộ đếm PLC |
| lead, i | Quãng đường tải đi được mỗi vòng trục tải (bước vít me, chu vi puly), tỉ số truyền i = tốc độ động cơ / tốc độ trục tải (encoder gắn trên trục động cơ) | mm, – | Bản vẽ; vít me ở TB22 |
| n | Tốc độ động cơ lớn nhất | v/ph | Thông số máy |
| fmax | Tần số đếm cho phép của bộ đếm tốc độ cao | kHz | Manual PLC: Mitsubishi FX/iQ-F, Siemens S7-1200, Omron CP/NX, Delta |
| τ | Hằng số thời gian của hệ bậc 1 (lò nhiệt, bồn chứa) | s | Thử bậc thang: thời gian đạt 63 % giá trị cuối |
| ζ, ωn | Hệ số tắt dần và tần số riêng của hệ bậc 2 (cơ cấu có lò xo, khối lượng) | –, rad/s | Thử bậc thang hoặc tính từ khối lượng và độ cứng |
| Ku, Tu | Hệ số P tới hạn làm hệ dao động đều và chu kỳ dao động lúc đó | –, s | Thử nghiệm Ziegler–Nichols trên máy thật (tắt I, D, tăng P dần) |
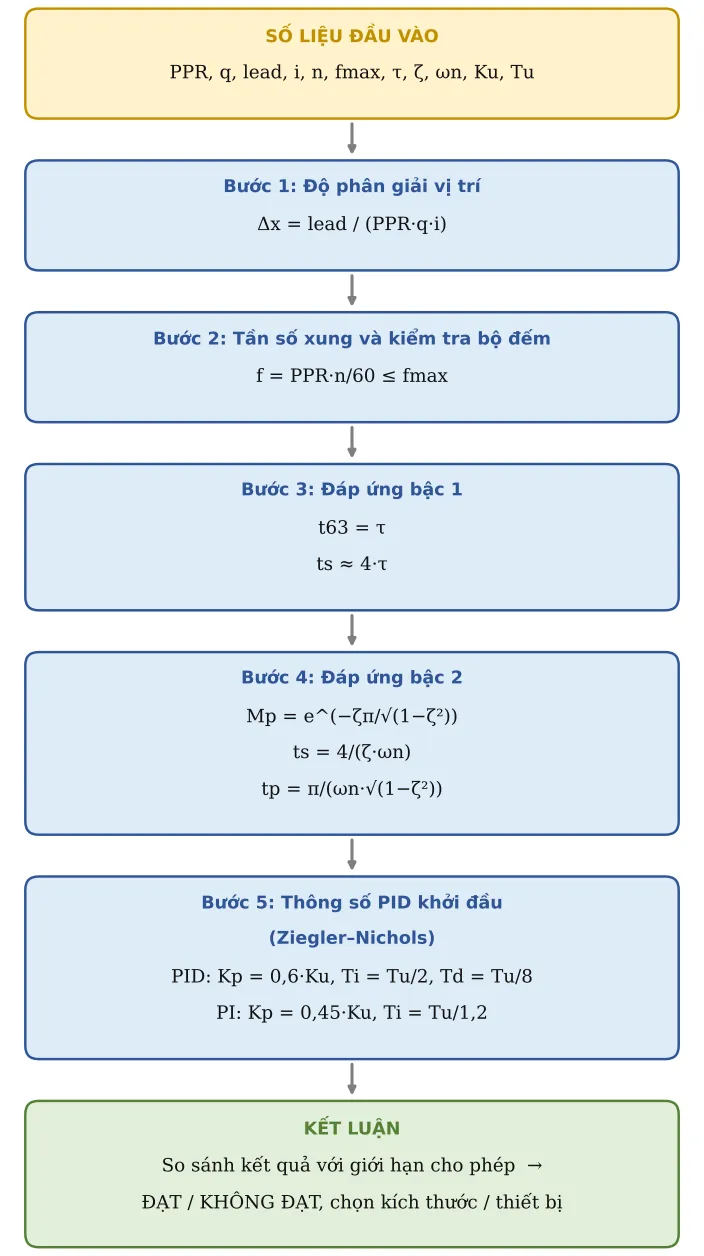
Xây dựng công thức từng bước
Công thức tổng quát không “từ trên trời rơi xuống”: nó được ghép từ những công thức con đơn giản. Đi lần lượt từng bước:
Bước 1. Độ phân giải vị trí
Mỗi xung đã nhân 4 ứng với một đoạn dịch chuyển nhỏ nhất của tải:
Δx = lead / (PPR·q·i)
q = 4 khi bộ đếm đếm cả sườn lên và sườn xuống của hai kênh A, B lệch pha 90° (chế độ A/B 4×); q = 2 hoặc 1 nếu bộ đếm chỉ đếm một phần sườn. Δx là độ phân giải đếm, không phải độ chính xác vị trí – độ chính xác còn phụ thuộc sai số bước vít me, khe hở, biến dạng.
Bước 2. Tần số xung và kiểm tra bộ đếm
Số xung mỗi giây trên một kênh khi quay nhanh nhất; bộ đếm phải đếm kịp:
f = PPR·n/60 ≤ fmax
f là tần số xung của mỗi kênh. Manual PLC thường ghi tần số đếm tối đa riêng cho chế độ một pha và chế độ pha A/B (thường thấp hơn); hãy so f với giá trị của đúng chế độ đang dùng. Nên để dự trữ, ví dụ f ≤ 0,8·fmax, vì dây dài và nhiễu làm méo sườn xung.
Bước 3. Đáp ứng bậc 1
Hệ như lò nhiệt: sau τ giây đạt 63 % thay đổi, sau 4τ coi như ổn định (trong 2 %):
t63 = τ ; ts ≈ 4·τ
Bước 4. Đáp ứng bậc 2
Hệ có thể vọt lố rồi dao động tắt dần; ζ càng nhỏ thì vọt lố càng lớn:
Mp = e^(−ζπ/√(1−ζ²)) ; ts = 4/(ζ·ωn) ; tp = π/(ωn·√(1−ζ²))
Các công thức đúng cho hệ bậc 2 chuẩn chịu tín hiệu bậc thang, trường hợp dao động tắt dần (0 < ζ < 1). ts = 4/(ζ·ωn) là gần đúng theo tiêu chuẩn 2 %, sai số tăng khi ζ > 0,7. Mp tính theo phần trăm của giá trị xác lập.
Bước 5. Thông số PID khởi đầu (Ziegler–Nichols)
Từ Ku và Tu đo được, tính bộ thông số PID hoặc PI để bắt đầu chỉnh:
PID: Kp = 0,6·Ku, Ti = Tu/2, Td = Tu/8 ; PI: Kp = 0,45·Ku, Ti = Tu/1,2
Đây là quy tắc vòng kín của Ziegler và Nichols (1942), viết cho PID dạng chuẩn u = Kp·[e + (1/Ti)·∫e·dt + Td·de/dt]. Nhiều khối PID trong PLC dùng dạng song song u = Kp·e + Ki·∫e·dt + Kd·de/dt; khi đó đổi Ki = Kp/Ti, Kd = Kp·Td. Bộ thông số này được chọn để dao động tắt dần khoảng 1/4 biên độ sau mỗi chu kỳ, nên đáp ứng thường vọt lố đáng kể.
Lời giải mẫu từng bước (số liệu mẫu của công cụ tính ở đầu trang)
Bước A – Số liệu đầu vào (ô vàng của công cụ tính). Đây là bộ số ví dụ có sẵn; khi làm thật bạn thay bằng số của mình:
| TT | Đại lượng | Ký hiệu | Giá trị | Đơn vị | Ghi chú / nguồn |
|---|---|---|---|---|---|
| 1 | Số xung / vòng | ppr | 2 500 | ||
| 2 | Hệ số nhân (A/B 4×) | q | 4 | ||
| 3 | Quãng đường / vòng trục tải | lead | 10 | mm | |
| 4 | Tỉ số truyền động cơ → tải | i | 1 | ||
| 5 | Tốc độ động cơ lớn nhất | n | 3 000 | v/ph | |
| 6 | Tần số đếm cho phép của bộ đếm | fmax | 200 | kHz | |
| 10 | Hằng số thời gian khâu bậc 1 | τ | 2 | s | |
| 13 | Hệ số tắt dần ζ (bậc 2) | ζ | 0,5 | ||
| 14 | Tần số riêng ωn | ωn | 10 | rad/s | |
| 18 | Hệ số tới hạn Ku (P làm hệ dao động đều) | Ku | 8 | ||
| 19 | Chu kỳ dao động tới hạn Tu | Tu | 4 | s |
Bước B – Tính lần lượt (web tự tính, bạn có thể bấm tay để kiểm tra lại). Dòng xanh lá là kết quả chính:
| TT | Đại lượng | Ký hiệu | Kết quả | Đơn vị | Công thức / cách tính |
|---|---|---|---|---|---|
| 7 | Độ phân giải vị trí | res | 1 | µm | Δx = lead/(PPR·4·i) |
| 8 | Tần số xung encoder | fe | 125 | kHz | f = PPR·n/60 (mỗi kênh) |
| 9 | f ≤ tần số đếm cho phép | Kiểm tra | ĐẠT | ||
| 11 | Thời gian đạt 63 % | t63 | 2 | s | |
| 12 | Thời gian xác lập (2 %) | ts1 | 8 | s | ts ≈ 4τ |
| 15 | Độ quá điều chỉnh | Mp | 16,3 % | Mp = e^(−ζπ/√(1−ζ²)) | |
| 16 | Thời gian xác lập (2 %) | ts2 | 0,8 | s | ts = 4/(ζωn) |
| 17 | Thời gian đạt đỉnh | tp | 0,363 | s | tp = π/(ωn√(1−ζ²)) |
| 20 | Kp (PID) | Kp | 4,8 | Kp = 0,6·Ku | |
| 21 | Ti (PID) | Ti | 2 | s | Ti = Tu/2 |
| 22 | Td (PID) | Td | 0,5 | s | Td = Tu/8 |
| 23 | Kp (PI) | KpPI | 3,6 | PI: Kp = 0,45Ku, Ti = Tu/1,2 | |
| 24 | Ti (PI) | TiPI | 3,33 | s |
Bước C – Kết luận ví dụ
Kết quả chính: Độ phân giải vị trí = 1 µm; Độ quá điều chỉnh = 16,3 %; Kp (PID) = 4,8; Ti (PID) = 2 s; Td (PID) = 0,5 s.
Kiểm tra: f ≤ tần số đếm cho phép: ĐẠT.
Kết luận: Δx = 10/(2 500·4·1) = 0,001 mm = 1 µm. f = 2 500·3 000/60 = 125 kHz ≤ 200 kHz → ĐẠT (dùng 62,5 % khả năng bộ đếm; cần kiểm tra 200 kHz là giá trị cho chế độ pha A/B). Hệ bậc 1 τ = 2 s ổn định sau ≈ 8 s. Hệ bậc 2 ζ = 0,5, ωn = 10 rad/s: vọt lố 16,3 %, đỉnh tại 0,363 s, xác lập ≈ 0,8 s. PID khởi đầu: Kp = 4,8; Ti = 2 s; Td = 0,5 s (dạng song song: Ki = 2,4 s⁻¹, Kd = 2,4 s); PI: Kp = 3,6; Ti = 3,33 s.
Nếu đổi số liệu ở ô vàng, mọi kết quả tự tính lại. Ô nào báo KHÔNG ĐẠT thì xem mục Áp dụng thực tế bên dưới để biết cần sửa gì.
Áp dụng thực tế và lưu ý
- Thông số Ziegler–Nichols chỉ là điểm khởi đầu, được chọn để dao động tắt dần khoảng 1/4 biên độ mỗi chu kỳ nên thường vọt lố lớn; sau đó giảm Kp hoặc tăng Ti để đáp ứng êm hơn.
- Điều khiển nhiệt độ lò, bồn (hệ bậc 1 chậm) thường chỉ cần PI; D dễ khuếch đại nhiễu cảm biến. Các bộ điều khiển nhiệt Omron E5CC, Autonics TK có chức năng tự chỉnh (auto-tuning) nên dùng trước.
- Nếu tần số encoder KHÔNG ĐẠT: dùng module đếm tốc độ cao, chọn encoder ít xung hơn (nếu độ phân giải vẫn đủ), hoặc đọc vị trí qua driver servo thay vì PLC.
- Encoder line driver (RS-422) chống nhiễu tốt hơn loại open collector khi dây dài trong xưởng có máy hàn; luôn dùng cáp xoắn có chống nhiễu nối đất một đầu.
- Thử Ziegler–Nichols làm hệ dao động: chỉ làm khi an toàn (không va đập cơ khí, không quá nhiệt), có người giám sát nút dừng khẩn.
Căn cứ và tài liệu tham khảo
- J. G. Ziegler, N. B. Nichols – Optimum Settings for Automatic Controllers, Transactions of the ASME, 1942 – quy tắc chỉnh PID/PI theo Ku, Tu (Bước 5).
- K. Ogata – Modern Control Engineering: chương Phân tích đáp ứng quá độ (hệ bậc 1, bậc 2: t63, ts, Mp, tp – Bước 3, 4) và chương Bộ điều khiển PID (quy tắc Ziegler–Nichols).
- K. J. Åström, T. Hägglund – PID Controllers: Theory, Design, and Tuning – dạng chuẩn và dạng song song của PID, quy đổi Ki, Kd.
- Catalogue encoder Omron, Autonics, Koyo, Hengstler (PPR, ngõ ra line driver/open collector); manual bộ đếm tốc độ cao của PLC Mitsubishi, Siemens, Omron, Delta (fmax theo chế độ đếm) – Bước 1, 2.