Lực kẹp cần trên mỗi ngón theo khối lượng phôi, ma sát và hệ số an toàn; so với lực kẹp catalogue tại khoảng cách kẹp L và áp suất làm việc.
Giải thích chi tiết
- Bài toán dùng để làm gì
- Hình dung đơn giản
- Kiến thức nền cần có
- Các đại lượng và lấy số liệu ở đâu
- Xây dựng công thức từng bước
- Lời giải mẫu từng bước
- Áp dụng thực tế và lưu ý
- Căn cứ và tài liệu tham khảo
Bài toán dùng để làm gì
Tay kẹp khí (air gripper) gắn trên robot hay cơ cấu gắp – đặt phải kẹp đủ chặt để phôi không tuột khi di chuyển nhanh. Bài toán tính lực kẹp cần trên mỗi ngón và so với lực kẹp catalogue tại khoảng cách kẹp thực tế.
Hình dung đơn giản
Hãy tưởng tượng
Cầm một cốc nước bằng hai ngón tay: cốc không rơi là nhờ ma sát giữa ngón và cốc, không phải nhờ ngón đỡ đáy. Ma sát = hệ số ma sát × lực bóp. Ngón tay trơn (μ nhỏ) thì phải bóp mạnh hơn nhiều. Vì robot còn tăng tốc, rung lắc, nên SMC khuyên lực kẹp gấp 10–20 lần trọng lượng phôi trở lên (ứng với hệ số an toàn a = 4 và μ = 0,2–0,1).
Kiến thức nền cần có
Đọc lại các mục sau ở Chương 0 nếu chưa nắm chắc: 0.3 lực · 0.4 mô-men (cánh tay đòn L) · 0.7 hệ số an toàn · 0.10 ma sát
Các đại lượng và lấy số liệu ở đâu
| Ký hiệu | Ý nghĩa | Đơn vị | Lấy số liệu ở đâu |
|---|---|---|---|
| m | Khối lượng phôi | kg | Bản vẽ hoặc cân |
| μ | Hệ số ma sát giữa ngón và phôi | – | Thép–thép 0,1–0,2; ngón bọc cao su/PU 0,5–0,8 |
| n | Số ngón kẹp | – | Kẹp 2 ngón hoặc 3 ngón |
| a | Hệ số an toàn | – | SMC (Air Gripper – Model Selection): a = 4, cho lực kẹp gấp 10–20 lần trọng lượng phôi khi μ = 0,2–0,1. Khi gia tốc, giảm tốc hoặc va đập lớn, SMC yêu cầu dự trữ thêm nhưng không nêu số – người thiết kế tự chọn a lớn hơn 4 và ghi lại lý do |
| Fc | Lực kẹp mỗi ngón theo catalogue tại L và áp suất làm việc | N | Biểu đồ ‘Gripping force’ của SMC MHZ2/MHS, Festo DHPS, Schunk |
| L, Lm | Khoảng cách từ mặt gá ngón đến điểm kẹp; giới hạn cho phép | mm | Bản vẽ ngón kẹp; catalogue |
Xây dựng công thức từng bước
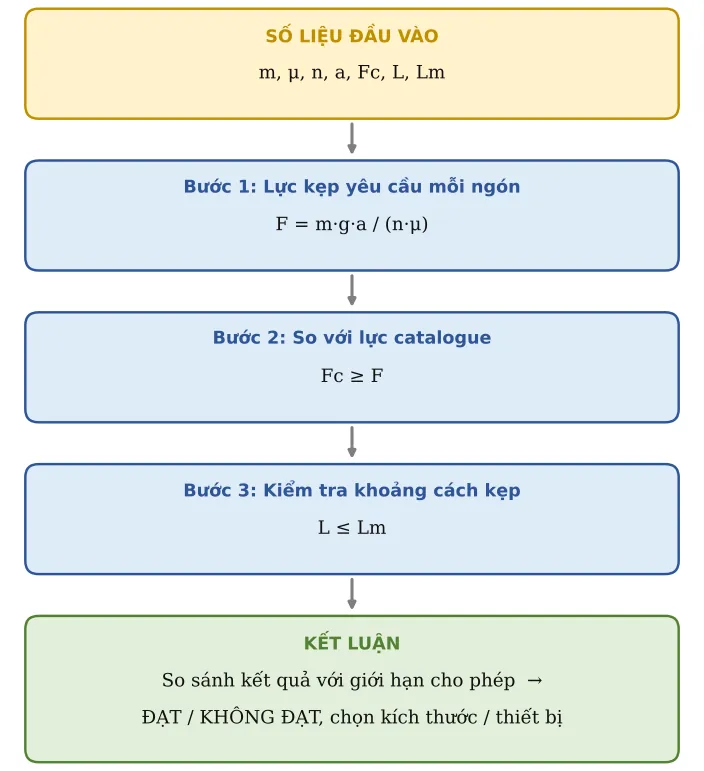
Công thức tổng quát không “từ trên trời rơi xuống”: nó được ghép từ những công thức con đơn giản. Đi lần lượt từng bước:
Bước 1. Lực kẹp yêu cầu mỗi ngón
Phôi được giữ bằng ma sát: mỗi ngón ép lực F lên phôi tạo ra lực ma sát μ·F, n ngón tạo tổng n·μ·F, phải lớn hơn trọng lượng m·g nhân hệ số an toàn a. SMC dùng F = m·g·a/(2·μ) cho kẹp 2 ngón với a = 4; công cụ tổng quát hóa cho n ngón. F là lực kẹp của MỘT ngón, tính bằng N (m kg, g = 9,81 m/s²):
F = m·g·a / (n·μ)
Bước 2. So với lực catalogue
Đọc lực kẹp của gripper tại đúng khoảng cách L và áp suất p:
Fc ≥ F
Bước 3. Kiểm tra khoảng cách kẹp
L là khoảng cách từ mặt gá ngón trên gripper đến điểm kẹp trên phôi. Ngón dài quá làm mô-men lên dẫn hướng ngón vượt mức cho phép, ngón bị rơ nhanh:
L ≤ Lm
Lời giải mẫu từng bước (số liệu mẫu của công cụ tính ở đầu trang)
Bước A – Số liệu đầu vào (ô vàng của công cụ tính). Đây là bộ số ví dụ có sẵn; khi làm thật bạn thay bằng số của mình:
| TT | Đại lượng | Ký hiệu | Giá trị | Đơn vị | Ghi chú / nguồn |
|---|---|---|---|---|---|
| 1 | Khối lượng phôi | m | 0,5 | kg | |
| 2 | Hệ số ma sát ngón – phôi | μ | 0,2 | Thép–thép 0,1–0,2; ngón cao su 0,5–0,8 | |
| 3 | Số ngón kẹp | n | 2 | Kẹp 2 ngón hoặc 3 ngón | |
| 4 | Hệ số an toàn | a | 20 | Ví dụ chọn a = 20 (gấp 5 lần mức a = 4 của SMC) cho robot gia tốc lớn | |
| 5 | Lực kẹp catalogue mỗi ngón (tại L và p) | Fc | 300 | N | |
| 6 | Khoảng cách điểm kẹp | L | 40 | mm | |
| 7 | Khoảng cách kẹp cho phép | Lm | 60 | mm |
Bước B – Tính lần lượt (web tự tính, bạn có thể bấm tay để kiểm tra lại). Dòng xanh lá là kết quả chính:
| TT | Đại lượng | Ký hiệu | Kết quả | Đơn vị | Công thức / cách tính |
|---|---|---|---|---|---|
| 8 | LỰC KẸP YÊU CẦU MỖI NGÓN | F | 245,2 | N | F = m·g·a/(n·μ) (SMC: F = mg·a/(2μ) cho 2 ngón) |
| 9 | Lực catalogue ≥ yêu cầu | Kiểm tra | ĐẠT | ||
| 10 | L ≤ L cho phép | Kiểm tra | ĐẠT |
Bước C – Kết luận ví dụ
Kết quả chính: F = 0,5 × 9,81 × 20 / (2 × 0,2) = 245,2 N mỗi ngón (gấp 50 lần trọng lượng phôi 4,9 N). Nếu dùng đúng a = 4 của SMC cho vận chuyển bình thường: F = 0,5 × 9,81 × 4 / 0,4 = 49 N mỗi ngón.
Kiểm tra: Lực catalogue ≥ yêu cầu: ĐẠT; L ≤ L cho phép: ĐẠT.
Quyết định: ĐẠT – gripper có lực kẹp 300 N mỗi ngón tại L = 40 mm và áp suất làm việc, lớn hơn 245,2 N yêu cầu (đã dùng a = 20, rất dư); L = 40 mm nằm trong giới hạn 60 mm. Nếu robot gia tốc thấp, có thể xét cỡ gripper nhỏ hơn với F ≥ 49 N (a = 4).
Nếu đổi số liệu ở ô vàng, mọi kết quả tự tính lại. Ô nào báo KHÔNG ĐẠT thì xem mục Áp dụng thực tế bên dưới để biết cần sửa gì.
Áp dụng thực tế và lưu ý
- Lực kẹp catalogue giảm khi L tăng: luôn đọc lực trên đường cong tương ứng với L thực, không lấy số lớn nhất ở bảng tóm tắt.
- Nếu KHÔNG ĐẠT: làm ngón ôm hình dạng phôi (kẹp hình học, phôi tựa lên ngón) thì gần như không phụ thuộc ma sát; hoặc bọc ngón cao su để tăng μ; hoặc chọn gripper lớn hơn.
- Nên dùng van giữ áp hoặc gripper có lò xo giữ để phôi không rơi khi mất khí.
- Lỗi hay gặp: dùng lực kẹp tổng thay vì lực mỗi ngón; dùng áp suất máy nén thay vì áp suất thực tại gripper.
Căn cứ và tài liệu tham khảo
- SMC – Air Gripper Model Selection (catalogue dòng MHZ, Best Pneumatics), Step 1 – lực kẹp F = m·g·a/(2·μ), a = 4, lực kẹp 10–20 lần trọng lượng phôi; lực kẹp giảm khi khoảng cách điểm kẹp L tăng; Step 2 – giới hạn khoảng cách kẹp – dùng cho Bước 1–3.