Quán tính bàn + phôi, gia tốc góc theo profil tam giác, mô-men và tốc độ quy về động cơ qua hộp số.
Giải thích chi tiết
- Bài toán dùng để làm gì
- Hình dung đơn giản
- Kiến thức nền cần có
- Các đại lượng và lấy số liệu ở đâu
- Xây dựng công thức từng bước
- Lời giải mẫu từng bước
- Áp dụng thực tế và lưu ý
Bài toán dùng để làm gì
Bàn xoay phân độ (index table) quay mâm gá phôi từng bước cố định, ví dụ 60° cho 6 vị trí: một vị trí robot hàn, một vị trí công nhân lắp phôi. Bài toán tính quán tính của bàn + phôi, mô-men động cơ cần để quay đúng góc trong thời gian cho trước và kiểm tra tỉ số quán tính để động cơ điều khiển được ổn định.
Hình dung đơn giản
Hãy tưởng tượng
Quay một cánh cửa xoay nặng: càng muốn quay nhanh thì càng phải đẩy mạnh lúc đầu và ghì lại lúc cuối. Bàn xoay cũng vậy, nửa thời gian đầu tăng tốc, nửa sau hãm lại (biểu đồ tốc độ hình tam giác). Phôi đặt càng xa tâm thì càng khó quay, vì quán tính tăng theo bình phương bán kính.
Kiến thức nền cần có
Đọc lại các mục sau ở Chương 0 nếu chưa nắm chắc: 0.4 mô-men · 0.11 quay (góc, vận tốc góc, gia tốc góc) · 0.13 quán tính · 0.7 hệ số an toàn
Các đại lượng và lấy số liệu ở đâu
| Ký hiệu | Ý nghĩa | Đơn vị | Lấy số liệu ở đâu |
|---|---|---|---|
| M, D | Khối lượng và đường kính mặt bàn (coi là đĩa đặc) | kg, mm | Bản vẽ, phần mềm CAD (SolidWorks/Inventor cho sẵn khối lượng) |
| n, m, r | Số phôi + đồ gá, khối lượng mỗi bộ, bán kính đặt phôi | –, kg, mm | Bản vẽ bố trí đồ gá |
| θ, t | Góc mỗi lần phân độ và thời gian phân độ cho phép | °, s | θ = 360°/số vị trí; t từ nhịp sản xuất |
| Tf | Mô-men ma sát ở ổ đỡ bàn | Nm | Catalogue ổ đỡ bàn xoay (ổ cross roller THK, IKO) hoặc ước lượng 0,5–2 Nm |
| i, η | Tỉ số và hiệu suất hộp số | – | Catalogue hộp số hành tinh (Neugart, Wittenstein, Shimpo) hoặc bàn xoay có sẵn hộp số |
| Jm, Tmax | Quán tính rotor, mô-men cực đại của động cơ | kg·m², Nm | Catalogue servo (Panasonic, Yaskawa, Mitsubishi, Delta) hoặc động cơ bước Oriental Motor |
| JR | Tỉ số quán tính cho phép JL/Jm | – | Hướng dẫn hãng: servo thường ≤ 10–30, động cơ bước ≤ 10 |
Xây dựng công thức từng bước
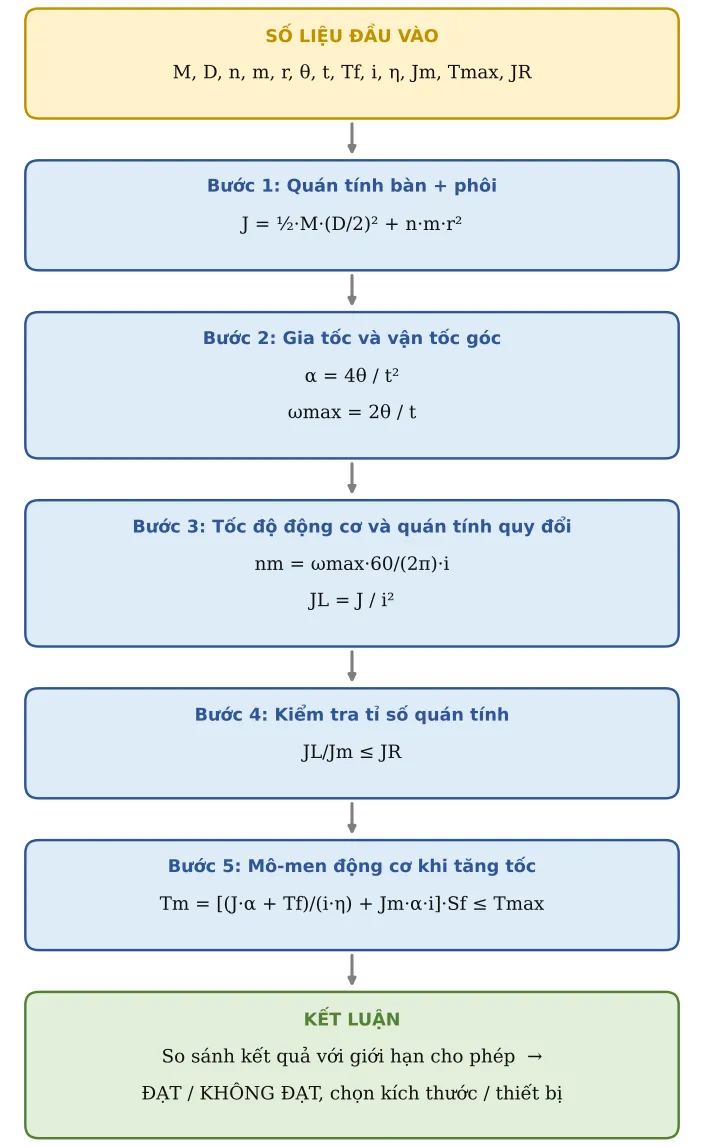
Công thức tổng quát không “từ trên trời rơi xuống”: nó được ghép từ những công thức con đơn giản. Đi lần lượt từng bước:
Bước 1. Quán tính bàn + phôi
Mặt bàn là đĩa đặc có quán tính ½·M·R²; mỗi phôi coi như một khối nhỏ ở bán kính r:
J = ½·M·(D/2)² + n·m·r²
Bước 2. Gia tốc và vận tốc góc
Với biểu đồ tốc độ tam giác (tăng tốc nửa thời gian, giảm tốc nửa thời gian), góc quay bằng diện tích tam giác, suy ra:
α = 4θ / t² ; ωmax = 2θ / t
Bước 3. Tốc độ động cơ và quán tính quy đổi
Qua hộp số, động cơ quay nhanh hơn i lần và cảm thấy quán tính nhỏ đi i² lần:
nm = ωmax·60/(2π)·i ; JL = J / i²
Bước 4. Kiểm tra tỉ số quán tính
Nếu tải quá nặng so với rotor, động cơ khó dừng chính xác, dễ rung và vọt lố:
JL/Jm ≤ JR
Bước 5. Mô-men động cơ khi tăng tốc
Gồm mô-men để tăng tốc bàn và thắng ma sát (quy qua hộp số) cộng mô-men để tăng tốc chính rotor, nhân hệ số an toàn:
Tm = [(J·α + Tf)/(i·η) + Jm·α·i]·Sf ≤ Tmax
Lời giải mẫu từng bước (số liệu mẫu của công cụ tính ở đầu trang)
Bước A – Số liệu đầu vào (ô vàng của công cụ tính). Đây là bộ số ví dụ có sẵn; khi làm thật bạn thay bằng số của mình:
| TT | Đại lượng | Ký hiệu | Giá trị | Đơn vị | Ghi chú / nguồn |
|---|---|---|---|---|---|
| 1 | Khối lượng mặt bàn | M | 20 | kg | |
| 2 | Đường kính bàn | D | 400 | mm | |
| 3 | Số phôi/đồ gá trên bàn | n | 6 | ||
| 4 | Khối lượng mỗi phôi + đồ gá | m | 1 | kg | |
| 5 | Bán kính đặt phôi | r | 150 | mm | |
| 6 | Góc phân độ | θ | 60 | ° | |
| 7 | Thời gian phân độ | t | 0,5 | s | |
| 8 | Mô-men ma sát ổ bàn | Tf | 1 | Nm | |
| 9 | Tỉ số hộp số | i | 30 | ||
| 10 | Hiệu suất hộp số | η | 0,85 | ||
| 11 | Quán tính rotor | Jm | 0,00011 | kg·m² | |
| 12 | Hệ số an toàn | Sf | 1,5 | ||
| 13 | Mô-men cực đại động cơ | Tmax | 7,16 | Nm | |
| 14 | Tỉ số quán tính cho phép | JR | 10 |
Bước B – Tính lần lượt (web tự tính, bạn có thể bấm tay để kiểm tra lại). Dòng xanh lá là kết quả chính:
| TT | Đại lượng | Ký hiệu | Kết quả | Đơn vị | Công thức / cách tính |
|---|---|---|---|---|---|
| 15 | Quán tính bàn + phôi | J | 0,535 | kg·m² | J = ½·M·R² + n·m·r² (phôi coi như khối điểm) |
| 16 | Gia tốc góc | α | 16,76 | rad/s² | α = 4θ/t² (tăng nửa thời gian, giảm nửa thời gian) |
| 17 | Vận tốc góc lớn nhất | ω | 4,19 | rad/s | ωmax = 2θ/t |
| 18 | Tốc độ động cơ lớn nhất | nm | 1 200 | v/ph | |
| 19 | Quán tính quy về động cơ | JL | 0,000594 | kg·m² | |
| 20 | Tỉ số quán tính | ratio | 5,4 | ||
| 21 | JL/Jm ≤ cho phép | Kiểm tra | ĐẠT | ||
| 22 | MÔ-MEN ĐỘNG CƠ KHI TĂNG TỐC | Tm | 0,669 | Nm | T = [(J·α + Tf)/(i·η) + Jm·α·i]·Sf |
| 23 | T ≤ Tmax động cơ | Kiểm tra | ĐẠT |
Bước C – Kết luận ví dụ
Kết quả chính: Quán tính bàn + phôi = 0,535 kg·m²; Tốc độ động cơ lớn nhất = 1 200 v/ph; MÔ-MEN ĐỘNG CƠ KHI TĂNG TỐC = 0,669 Nm.
Kiểm tra: JL/Jm ≤ cho phép: ĐẠT; T ≤ Tmax động cơ: ĐẠT.
Nếu đổi số liệu ở ô vàng, mọi kết quả tự tính lại. Ô nào báo KHÔNG ĐẠT thì xem mục Áp dụng thực tế bên dưới để biết cần sửa gì.
Áp dụng thực tế và lưu ý
- Thời gian phân độ là thông số nhạy nhất: giảm t một nửa thì α và mô-men tăng 4 lần.
- Nếu tỉ số quán tính KHÔNG ĐẠT: tăng tỉ số hộp số i (quán tính giảm theo i²), chọn động cơ quán tính lớn hơn (dòng medium/high inertia), hoặc làm mặt bàn bằng nhôm, khoét giảm khối lượng.
- Nếu mô-men KHÔNG ĐẠT: tăng i, tăng thời gian phân độ hoặc chọn động cơ có Tmax lớn hơn; kiểm tra lại tốc độ nm không vượt tốc độ tối đa của động cơ.
- Bàn xoay cho robot hàn cần chính xác vị trí: dùng hộp số hành tinh khe hở thấp (≤ 3 arcmin) và kiểm tra ở TB21.
- Lỗi hay gặp: quên quán tính đồ gá (thường nặng hơn phôi nhiều lần) hoặc nhập bán kính r theo mm vào chỗ cần m.