Giải thích chi tiết: Bánh răng – thanh răng
Bài toán dùng để làm gì
Bộ truyền bánh răng – thanh răng biến chuyển động quay thành tịnh tiến: trục di chuyển của robot hàn đặt trên ray, cửa trượt, bàn máy cắt plasma dài. Bài toán tính lực đẩy thanh răng, vận tốc, hành trình mỗi vòng, và kiểm tra bền tiếp xúc, bền uốn của bánh răng.
Hình dung đơn giản
Kiến thức nền cần có
Đọc lại các mục sau ở Chương 0 nếu chưa nắm chắc: 0.3 lực · 0.4 mô-men · 0.5 ứng suất · 0.7 hệ số an toàn · 0.11 chuyển động quay · 0.14 mỏi
Các đại lượng và lấy số liệu ở đâu
| Ký hiệu | Ý nghĩa | Đơn vị | Lấy số liệu ở đâu |
|---|---|---|---|
| z1, mn, αn, β, x1 | Số răng, mô-đun, góc áp lực, góc nghiêng, hệ số dịch chỉnh của bánh răng | –, mm, ° | Catalogue thanh răng / bản vẽ |
| b | Chiều rộng răng | mm | Catalogue |
| T1, n1 | Mô-men và tốc độ bánh răng | Nm, v/ph | Từ động cơ servo + hộp số |
| K, KF | Tích các hệ số tải KA·KV·KHβ·KHα (tiếp xúc) và KA·KV·KFβ·KFα (uốn) | – | Xem ghi chú hệ số tải ở CT18 |
| σHlim, σFlim, YFa·YSa | Giới hạn bền tiếp xúc, uốn; hệ số dạng răng | MPa, – | ISO 6336-5, -3; z = 18, x = 0: YFS ≈ 4,45 |
Xây dựng công thức từng bước
Công thức tổng quát không "từ trên trời rơi xuống": nó được ghép từ những công thức con đơn giản. Đi lần lượt từng bước:
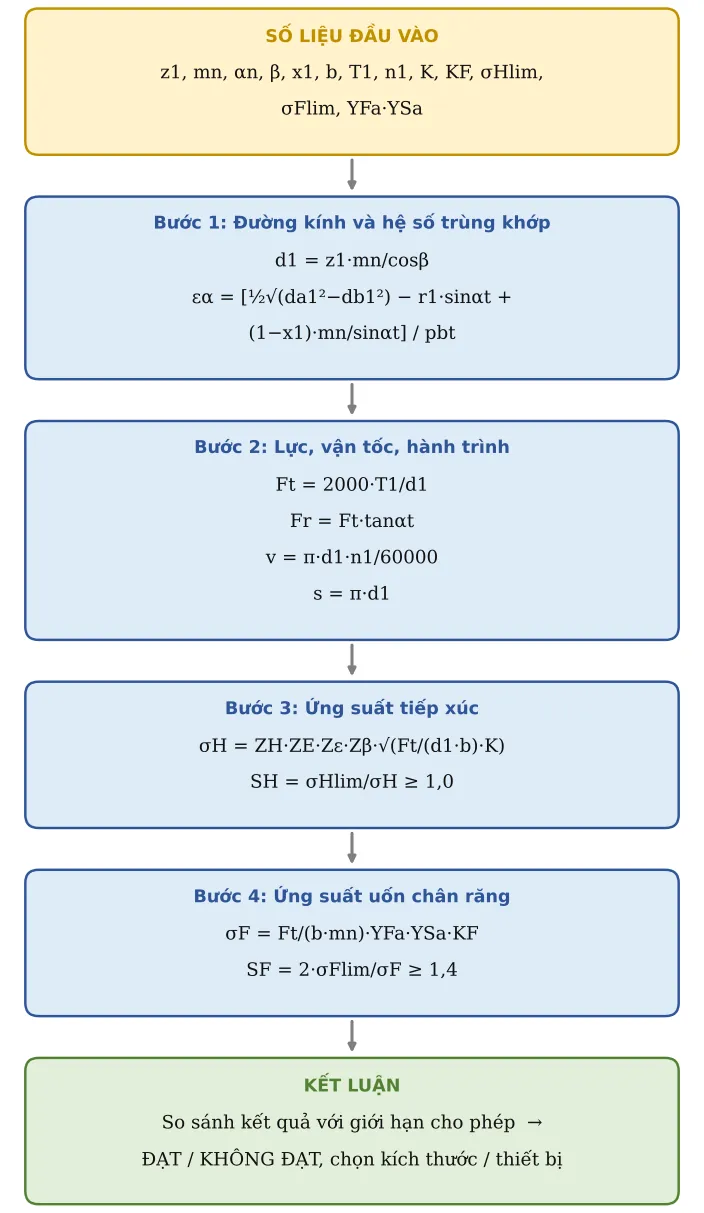
Bước 1. Đường kính và hệ số trùng khớp
Đường kính chia như bánh răng thường. Trùng khớp tính với phía thanh răng là đường thẳng:
d1 = z1·mn/cosβ ; εα = [½√(da1²−db1²) − r1·sinαt + (1−x1)·mn/sinαt] / pbt
Bước 2. Lực, vận tốc, hành trình
Lực đẩy thanh răng là lực vòng; lực ép tách đẩy bánh răng ra khỏi thanh:
Ft = 2000·T1/d1 ; Fr = Ft·tanαt ; v = π·d1·n1/60000 ; s = π·d1
Bước 3. Ứng suất tiếp xúc
Như CT18 nhưng (u+1)/u → 1 vì u vô cùng lớn:
σH = ZH·ZE·Zε·Zβ·√(Ft/(d1·b)·K) ; SH = σHlim/σH ≥ 1,0
Bước 4. Ứng suất uốn chân răng
Kiểm tra bánh răng (chi tiết chịu nhiều chu kỳ hơn thanh răng):
σF = Ft/(b·mn)·YFa·YSa·KF ; SF = 2·σFlim/σF ≥ 1,4
Lời giải mẫu từng bước (số liệu mẫu của công cụ tính ở đầu trang)
Bước A – Số liệu đầu vào (ô vàng của công cụ tính). Đây là bộ số ví dụ có sẵn; khi làm thật bạn thay bằng số của mình:
| TT | Đại lượng | Ký hiệu | Giá trị | Đơn vị | Ghi chú / nguồn |
|---|---|---|---|---|---|
| 1 | Số răng bánh răng | z1 | 18 | ||
| 2 | Mô-đun | mn | 3 | mm | |
| 3 | Góc áp lực | αn | 20 | ° | |
| 4 | Góc nghiêng răng | β | 0 | ° | |
| 5 | Hệ số dịch chỉnh bánh răng | x1 | 0 | ||
| 6 | Chiều rộng răng | b | 30 | mm | |
| 7 | Mô-men trên bánh răng | T1 | 80 | Nm | |
| 8 | Tốc độ bánh răng | n1 | 60 | v/ph | |
| 9 | Tích KA·KV·KHβ·KHα | K | 1,5 | Xem sheet 11 | |
| 10 | Tích KA·KV·KFβ·KFα | KF | 1,45 | ||
| 11 | Mô-đun đàn hồi | E | 206 000 | MPa | |
| 12 | Hệ số Poisson | ν | 0,3 | ||
| 13 | σHlim | σHlim | 1 500 | MPa | |
| 14 | σFlim | σFlim | 460 | MPa | |
| 15 | YFa·YSa bánh răng | YFS | 4,45 | z = 18, x = 0 ≈ 4,45 (tham khảo) |
Bước B – Tính lần lượt (web tự tính, bạn có thể bấm tay để kiểm tra lại). Dòng xanh lá là kết quả chính:
| TT | Đại lượng | Ký hiệu | Kết quả | Đơn vị | Công thức / cách tính |
|---|---|---|---|---|---|
| 16 | β (rad) | br | 0 | rad | |
| 17 | αt | αt | 0,349 | rad | tanαt = tanαn/cosβ |
| 18 | Đường kính chia | d1 | 54 | mm | d1 = z1·mn/cosβ |
| 19 | Đường kính cơ sở | db1 | 50,74 | mm | |
| 20 | Đường kính đỉnh | da1 | 60 | mm | |
| 21 | Hệ số trùng khớp εα | εα | 1,76 | εα = [½√(da1²−db1²) − r1·sinαt + (ha*−x1)·mn/sinαt] / pbt | |
| 22 | εα ≥ 1,2 | Kiểm tra | ĐẠT | ||
| 23 | Lực đẩy thanh răng (lực vòng) | Ft | 2 963 | N | Ft = 2000·T1/d1 |
| 24 | Lực ép tách | Fr | 1 078 | N | Fr = Ft·tanαt |
| 25 | Vận tốc thanh răng | v | 0,17 | m/s | v = π·d1·n1/60000 |
| 26 | Hành trình mỗi vòng bánh răng | s1 | 169,6 | mm | s = π·d1 |
| 27 | ZH | ZH | 2,49 | ZH với αwt = αt | |
| 28 | ZE | ZE | 189,8 | √MPa | |
| 29 | Zε | Zε | 0,865 | Zε = √((4−εα)/3) | |
| 30 | ỨNG SUẤT TIẾP XÚC | σH | 678,4 | MPa | σH = ZH·ZE·Zε·Zβ·√(Ft/(d1·b)·K); (u+1)/u = 1 |
| 31 | SH | SH | 2,21 | ||
| 32 | SH ≥ 1,0 | Kiểm tra | ĐẠT | ||
| 33 | Ứng suất uốn bánh răng | σF | 212,4 | MPa | σF = Ft/(b·mn)·YFa·YSa·KF |
| 34 | SF | SF | 4,33 | SF = 2σFlim/σF | |
| 35 | SF ≥ 1,4 | Kiểm tra | ĐẠT |
Áp dụng thực tế và lưu ý
Lực đẩy cần = lực ma sát ray + lực gia tốc (m·a) + lực cản công nghệ; với trục robot, lực gia tốc thường lớn nhất.
Nếu không đạt: tăng mô-đun hoặc chiều rộng, dùng thanh răng tôi cứng; với trục dài nên chọn răng nghiêng để êm và chính xác hơn.
Khi ghép nhiều đoạn thanh răng, dùng thước nối chuẩn để bước răng ở chỗ nối liên tục, nếu không bánh răng sẽ kẹt hoặc giật.