Giải thích chi tiết: Chọn kẹp khí (air gripper)
Bài toán dùng để làm gì
Tay kẹp khí (air gripper) gắn trên robot hay cơ cấu gắp – đặt phải kẹp đủ chặt để phôi không tuột khi di chuyển nhanh. Bài toán tính lực kẹp cần trên mỗi ngón và so với lực kẹp catalogue tại khoảng cách kẹp thực tế.
Hình dung đơn giản
Kiến thức nền cần có
Đọc lại các mục sau ở Chương 0 nếu chưa nắm chắc: 0.3 lực · 0.4 mô-men (cánh tay đòn L) · 0.7 hệ số an toàn · 0.10 ma sát
Các đại lượng và lấy số liệu ở đâu
| Ký hiệu | Ý nghĩa | Đơn vị | Lấy số liệu ở đâu |
|---|---|---|---|
| m | Khối lượng phôi | kg | Bản vẽ hoặc cân |
| μ | Hệ số ma sát giữa ngón và phôi | – | Thép–thép 0,1–0,2; ngón bọc cao su/PU 0,5–0,8 |
| n | Số ngón kẹp | – | Kẹp 2 ngón hoặc 3 ngón |
| a | Hệ số an toàn | – | SMC: 10–20 vận chuyển thường; 30–50 khi gia tốc, va đập lớn |
| Fc | Lực kẹp mỗi ngón theo catalogue tại L và áp suất làm việc | N | Biểu đồ 'Gripping force' của SMC MHZ2/MHS, Festo DHPS, Schunk |
| L, Lm | Khoảng cách từ mặt gá ngón đến điểm kẹp; giới hạn cho phép | mm | Bản vẽ ngón kẹp; catalogue |
Xây dựng công thức từng bước
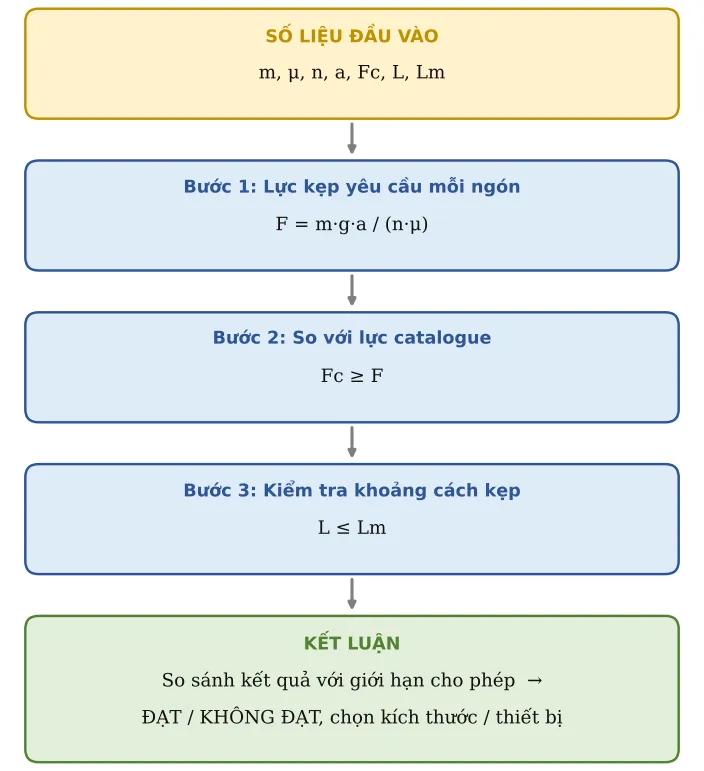
Công thức tổng quát không "từ trên trời rơi xuống": nó được ghép từ những công thức con đơn giản. Đi lần lượt từng bước:
Bước 1. Lực kẹp yêu cầu mỗi ngón
Trọng lượng phôi m·g được giữ bằng ma sát của n ngón. Nhân hệ số an toàn a để bù gia tốc và rung:
F = m·g·a / (n·μ)
Bước 2. So với lực catalogue
Đọc lực kẹp của gripper tại đúng khoảng cách L và áp suất p:
Fc ≥ F
Bước 3. Kiểm tra khoảng cách kẹp
Ngón dài quá làm mô-men lên dẫn hướng ngón vượt mức cho phép, ngón bị rơ nhanh:
L ≤ Lm
Lời giải mẫu từng bước (số liệu mẫu của công cụ tính ở đầu trang)
Bước A – Số liệu đầu vào (ô vàng của công cụ tính). Đây là bộ số ví dụ có sẵn; khi làm thật bạn thay bằng số của mình:
| TT | Đại lượng | Ký hiệu | Giá trị | Đơn vị | Ghi chú / nguồn |
|---|---|---|---|---|---|
| 1 | Khối lượng phôi | m | 0,5 | kg | |
| 2 | Hệ số ma sát ngón – phôi | μ | 0,2 | Thép–thép 0,1–0,2; ngón cao su 0,5–0,8 | |
| 3 | Số ngón kẹp | n | 2 | Kẹp 2 ngón hoặc 3 ngón | |
| 4 | Hệ số an toàn | a | 20 | 10–20 vận chuyển thường; 30–50 khi gia tốc/va đập lớn (SMC) | |
| 5 | Lực kẹp catalogue mỗi ngón (tại L và p) | Fc | 300 | N | |
| 6 | Khoảng cách điểm kẹp | L | 40 | mm | |
| 7 | Khoảng cách kẹp cho phép | Lm | 60 | mm |
Bước B – Tính lần lượt (web tự tính, bạn có thể bấm tay để kiểm tra lại). Dòng xanh lá là kết quả chính:
| TT | Đại lượng | Ký hiệu | Kết quả | Đơn vị | Công thức / cách tính |
|---|---|---|---|---|---|
| 8 | LỰC KẸP YÊU CẦU MỖI NGÓN | F | 245,2 | N | F = m·g·a/(n·μ) (SMC: F = mg·a/(2μ) cho 2 ngón) |
| 9 | Lực catalogue ≥ yêu cầu | Kiểm tra | ĐẠT | ||
| 10 | L ≤ L cho phép | Kiểm tra | ĐẠT |
Áp dụng thực tế và lưu ý
Lực kẹp catalogue giảm khi L tăng: luôn đọc lực trên đường cong tương ứng với L thực, không lấy số lớn nhất ở bảng tóm tắt.
Nếu KHÔNG ĐẠT: làm ngón ôm hình dạng phôi (kẹp hình học, phôi tựa lên ngón) thì gần như không phụ thuộc ma sát; hoặc bọc ngón cao su để tăng μ; hoặc chọn gripper lớn hơn.
Nên dùng van giữ áp hoặc gripper có lò xo giữ để phôi không rơi khi mất khí.
Lỗi hay gặp: dùng lực kẹp tổng thay vì lực mỗi ngón; dùng áp suất máy nén thay vì áp suất thực tại gripper.