Giải thích chi tiết: Hệ 3–4 bánh răng nối tiếp
Bài toán dùng để làm gì
Nhiều máy dùng chuỗi 3–4 bánh răng ăn khớp ngoài nối tiếp trên các trục khác nhau, ví dụ để đưa chuyển động ra xa hoặc đổi chiều quay. Sheet tính tốc độ, chiều quay từng bánh, tỉ số truyền tổng, mô-men đầu ra và các khoảng cách trục.
Hình dung đơn giản
Kiến thức nền cần có
Đọc lại các mục sau ở Chương 0 nếu chưa nắm chắc: 0.4 mô-men · 0.11 chuyển động quay · 0.12 công suất
Các đại lượng và lấy số liệu ở đâu
| Ký hiệu | Ý nghĩa | Đơn vị | Lấy số liệu ở đâu |
|---|---|---|---|
| z1…z4 | Số răng các bánh theo thứ tự; z4 = 0 nếu chỉ có 3 bánh | – | Bản vẽ |
| m | Mô-đun (chung cho cả chuỗi) | mm | Bản vẽ |
| n1, T1 | Tốc độ và mô-men bánh 1 (bánh dẫn) | v/ph, Nm | Động cơ, CT17 |
| η | Hiệu suất mỗi cặp ăn khớp | – | ≈ 0,98 |
Xây dựng công thức từng bước
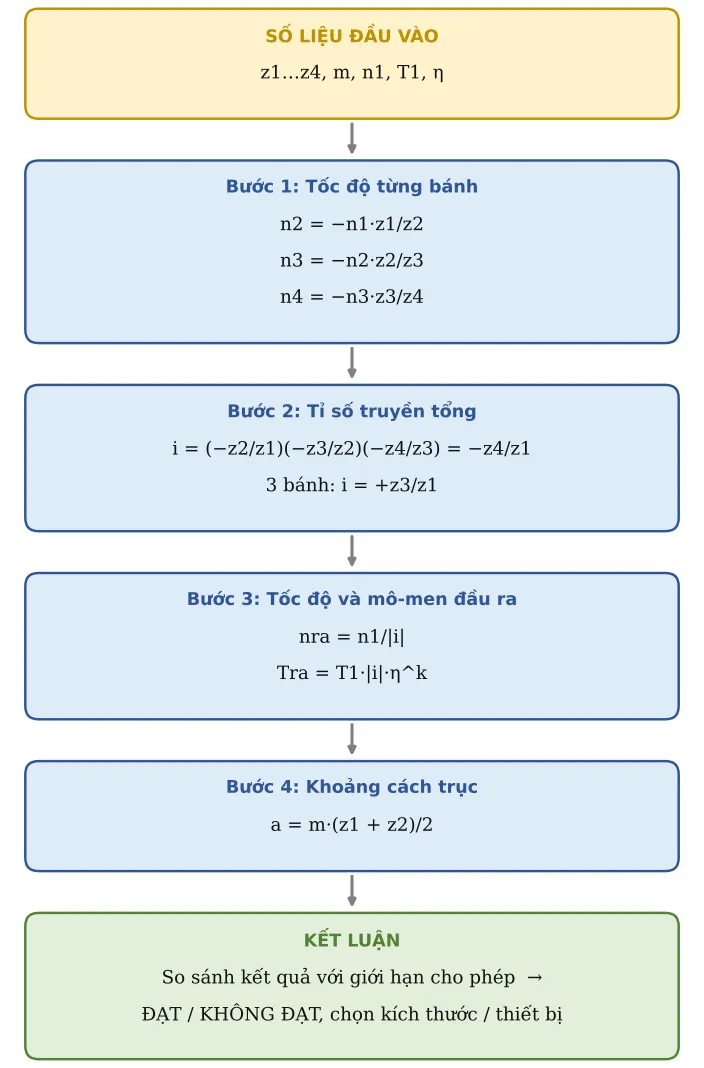
Công thức tổng quát không "từ trên trời rơi xuống": nó được ghép từ những công thức con đơn giản. Đi lần lượt từng bước:
Bước 1. Tốc độ từng bánh
Mỗi cặp: tốc độ tỉ lệ nghịch với số răng, dấu trừ nghĩa là ngược chiều:
n2 = −n1·z1/z2 ; n3 = −n2·z2/z3 ; n4 = −n3·z3/z4
Bước 2. Tỉ số truyền tổng
Nhân các tỉ số từng cặp, các số răng trung gian triệt tiêu:
i = (−z2/z1)(−z3/z2)(−z4/z3) = −z4/z1 ; 3 bánh: i = +z3/z1
Bước 3. Tốc độ và mô-men đầu ra
Mỗi cặp ăn khớp mất một phần công suất, có k cặp:
nra = n1/|i| ; Tra = T1·|i|·η^k
Bước 4. Khoảng cách trục
Tổng bán kính chia của hai bánh ăn khớp:
a = m·(z1 + z2)/2
Lời giải mẫu từng bước (số liệu mẫu của công cụ tính ở đầu trang)
Bước A – Số liệu đầu vào (ô vàng của công cụ tính). Đây là bộ số ví dụ có sẵn; khi làm thật bạn thay bằng số của mình:
| TT | Đại lượng | Ký hiệu | Giá trị | Đơn vị | Ghi chú / nguồn |
|---|---|---|---|---|---|
| 1 | Số răng bánh 1 | z1 | 20 | ||
| 2 | Số răng bánh 2 | z2 | 30 | ||
| 3 | Số răng bánh 3 | z3 | 24 | ||
| 4 | Số răng bánh 4 | z4 | 40 | Nhập 0 nếu không có bánh 4 | |
| 5 | Mô-đun | m | 2 | mm | |
| 6 | Tốc độ bánh 1 | n1 | 1 450 | v/ph | |
| 7 | Mô-men bánh 1 | T1 | 50 | Nm | |
| 8 | Hiệu suất mỗi cặp ăn khớp | η | 0,98 |
Bước B – Tính lần lượt (web tự tính, bạn có thể bấm tay để kiểm tra lại). Dòng xanh lá là kết quả chính:
| TT | Đại lượng | Ký hiệu | Kết quả | Đơn vị | Công thức / cách tính |
|---|---|---|---|---|---|
| 9 | Tốc độ bánh 2 | n2 | -966,7 | v/ph | n2 = −n1·z1/z2 (dấu − = ngược chiều) |
| 10 | Tốc độ bánh 3 | n3 | 1 208 | v/ph | |
| 11 | Tốc độ bánh 4 | n4 | -725 | v/ph | |
| 12 | Số cặp ăn khớp | k | 3 | ||
| 13 | Tỉ số truyền tổng (có dấu) | i | -2 | i = (−z2/z1)(−z3/z2)(−z4/z3) = −z4/z1 ; 3 bánh: +z3/z1 | |
| 14 | Chiều quay đầu ra so với đầu vào | NGƯỢC CHIỀU | Bánh trung gian chỉ đổi chiều, không đổi tỉ số | ||
| 15 | Tốc độ đầu ra | nout | 725 | v/ph | |
| 16 | Mô-men đầu ra | Tout | 94,12 | Nm | Tra = T1·|i|·η^k |
| 17 | Khoảng cách trục 1–2 | a12 | 50 | mm | a = m(z1+z2)/2 |
| 18 | Khoảng cách trục 2–3 | a23 | 54 | mm | |
| 19 | Khoảng cách trục 3–4 | a34 | 64 | mm |
Áp dụng thực tế và lưu ý
Bánh trung gian chịu uốn đổi chiều (bị đẩy ở hai phía đối diện), nên khi tính mỏi ở CT18 nhân σFlim với khoảng 0,7.
Muốn đổi chiều quay mà không đổi tỉ số: thêm hoặc bớt một bánh trung gian.
Dấu của i: dương là cùng chiều với bánh 1, âm là ngược chiều.