Giải thích chi tiết: Chọn động cơ servo / bước cho trục tuyến tính
Bài toán dùng để làm gì
Trục tuyến tính dùng vít me bi, đai răng hay thanh răng chạy bằng servo có mặt trên robot gantry, máy cắt, trục định vị đồ gá xoay. Bài toán chọn servo đủ tốc độ, đủ mô-men đỉnh khi tăng tốc, đủ mô-men hiệu dụng để không quá nhiệt, và tỉ số quán tính hợp lý để điều khiển ổn định.
Hình dung đơn giản
Kiến thức nền cần có
Đọc lại các mục sau ở Chương 0 nếu chưa nắm chắc: 0.3 lực · 0.4 mô-men · 0.10 ma sát · 0.11 chuyển động quay · 0.12 công suất · 0.13 quán tính · 0.16 trung bình bình phương (RMS)
Các đại lượng và lấy số liệu ở đâu
| Ký hiệu | Ý nghĩa | Đơn vị | Lấy số liệu ở đâu |
|---|---|---|---|
| mech | Cơ cấu truyền động: vít me bi / đai răng / thanh răng | – | Thiết kế trục |
| m | Khối lượng di chuyển (bàn, phôi, đồ gá, mô-đun trục phía trên) | kg | Mô hình 3D |
| μ, θ, Fx | Hệ số ma sát dẫn hướng, góc nghiêng trục, lực ngoài | –, °, N | Ray bi THK, HIWIN μ ≈ 0,003–0,01 (thêm phớt thì lấy 0,05) |
| Ph, ds, Ls | Bước, đường kính, chiều dài vít me | mm | Catalogue vít me THK, HIWIN, PMI |
| Dp, Jp | Đường kính puly / bánh răng và quán tính puly + đai | mm, kg·m² | Catalogue Gates, Misumi |
| i, η | Tỉ số hộp số và hiệu suất cơ cấu | – | Vít me bi 0,9; đai 0,9–0,95; thanh răng 0,85–0,9 |
| v, ta, tc, tw | Vận tốc lớn nhất; thời gian tăng tốc, chạy đều, dừng | m/s, s | Biên dạng chuyển động hình thang theo nhịp máy |
| Jm, Tn, Tm, nn | Quán tính rotor, mô-men định mức, cực đại, tốc độ định mức | kg·m², Nm, v/ph | Catalogue Yaskawa Σ-7, Panasonic MINAS A6, Mitsubishi MR-J5, Delta |
| JR | Tỉ số quán tính cho phép | – | Thông thường ≤ 10; nhanh và chính xác ≤ 5 |
Xây dựng công thức từng bước
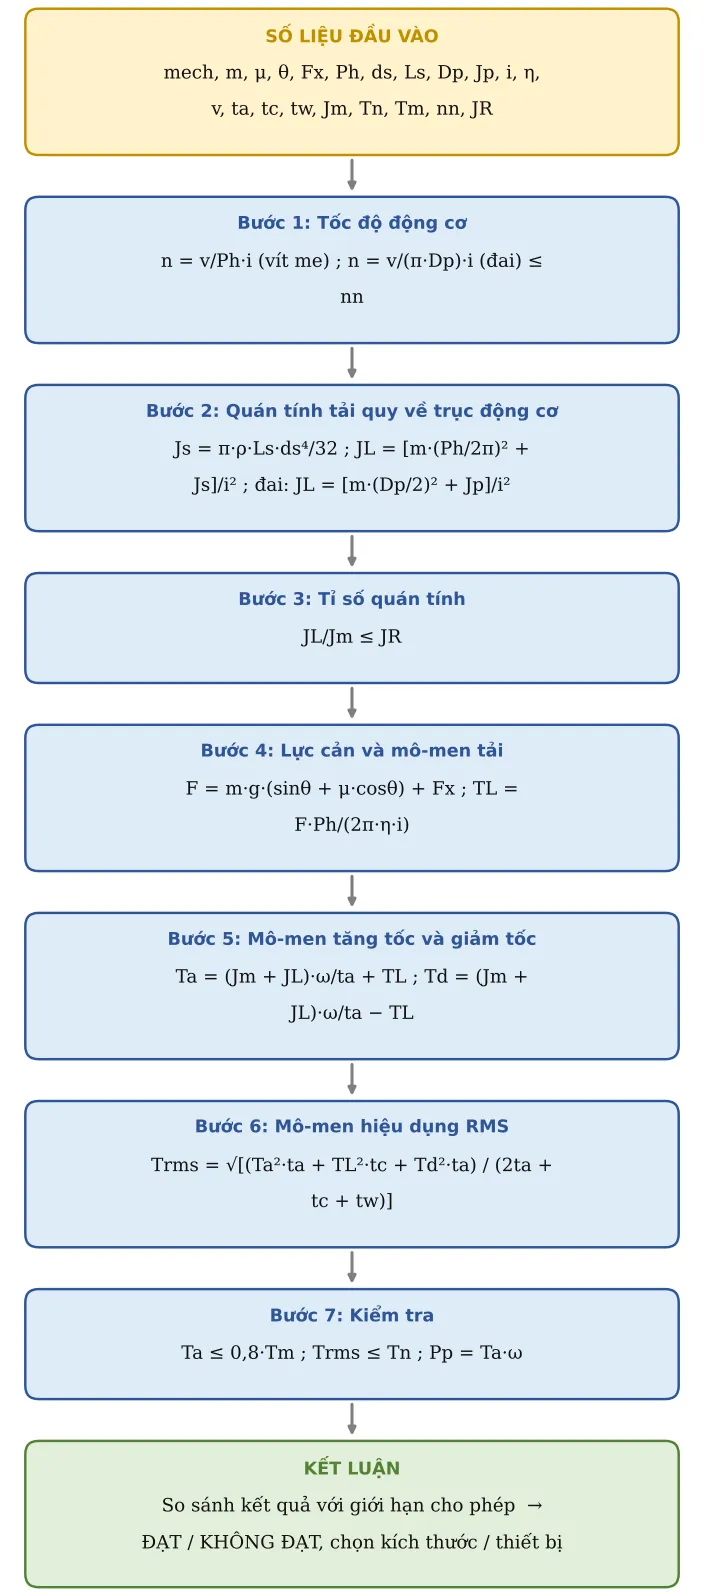
Công thức tổng quát không "từ trên trời rơi xuống": nó được ghép từ những công thức con đơn giản. Đi lần lượt từng bước:
Bước 1. Tốc độ động cơ
Vít me: mỗi vòng đi được một bước Ph; đai/thanh răng: mỗi vòng đi được chu vi puly:
n = v/Ph·i (vít me) ; n = v/(π·Dp)·i (đai) ≤ nn
Bước 2. Quán tính tải quy về trục động cơ
Khối lượng chạy thẳng được 'quy đổi' thành quán tính quay; vít me tự có quán tính (thép đặc):
Js = π·ρ·Ls·ds⁴/32 ; JL = [m·(Ph/2π)² + Js]/i² ; đai: JL = [m·(Dp/2)² + Jp]/i²
Bước 3. Tỉ số quán tính
So quán tính tải với rotor; tỉ số lớn làm servo dao động, khó chỉnh:
JL/Jm ≤ JR
Bước 4. Lực cản và mô-men tải
Lực để thắng trọng lực (nếu nghiêng), ma sát và lực ngoài, quy về mô-men động cơ:
F = m·g·(sinθ + μ·cosθ) + Fx ; TL = F·Ph/(2π·η·i)
Bước 5. Mô-men tăng tốc và giảm tốc
Mô-men để tăng tốc tổng quán tính lên ω trong thời gian ta, cộng (hoặc trừ khi giảm tốc) mô-men tải:
Ta = (Jm + JL)·ω/ta + TL ; Td = (Jm + JL)·ω/ta − TL
Bước 6. Mô-men hiệu dụng RMS
Trung bình 'bình phương' theo thời gian của cả chu kỳ, đại diện cho mức nóng của động cơ:
Trms = √[(Ta²·ta + TL²·tc + Td²·ta) / (2ta + tc + tw)]
Bước 7. Kiểm tra
Mô-men đỉnh có dự phòng 20 %, mô-men RMS không vượt định mức; công suất đỉnh để chọn bộ điều khiển (driver):
Ta ≤ 0,8·Tm ; Trms ≤ Tn ; Pp = Ta·ω
Ảnh động minh họa
Lời giải mẫu từng bước (số liệu mẫu của công cụ tính ở đầu trang)
Bước A – Số liệu đầu vào (ô vàng của công cụ tính). Đây là bộ số ví dụ có sẵn; khi làm thật bạn thay bằng số của mình:
| TT | Đại lượng | Ký hiệu | Giá trị | Đơn vị | Ghi chú / nguồn |
|---|---|---|---|---|---|
| 1 | Cơ cấu truyền động | mech | Vít me bi | ||
| 2 | Khối lượng di chuyển | m | 50 | kg | |
| 3 | Hệ số ma sát dẫn hướng | μ | 0,05 | ||
| 4 | Góc nghiêng trục (0 = ngang, 90 = đứng) | θ | 0 | ° | |
| 5 | Lực ngoài (gia công, ép) | Fx | 0 | N | |
| 6 | Bước vít me | Ph | 20 | mm | |
| 7 | Đường kính vít me | ds | 20 | mm | |
| 8 | Chiều dài vít me | Ls | 800 | mm | |
| 9 | Đường kính puly / bánh răng (đai, thanh răng) | Dp | 60 | mm | |
| 10 | Quán tính puly + đai | Jp | 0,0002 | kg·m² | |
| 11 | Tỉ số hộp số | i | 1 | 1 = nối trực tiếp | |
| 12 | Hiệu suất cơ cấu | η | 0,9 | ||
| 13 | Vận tốc lớn nhất | v | 0,5 | m/s | |
| 14 | Thời gian tăng (= giảm) tốc | ta | 0,2 | s | |
| 15 | Thời gian chạy đều | tc | 0,6 | s | |
| 16 | Thời gian dừng | tw | 0,5 | s | |
| 17 | Quán tính rotor | Jm | 0,00011 | kg·m² | Ví dụ servo 750 W ≈ 1,1·10⁻⁴ |
| 18 | Mô-men định mức | Tn | 2,39 | Nm | |
| 19 | Mô-men cực đại | Tm | 7,16 | Nm | |
| 20 | Tốc độ định mức | nn | 3 000 | v/ph | |
| 21 | Tỉ số quán tính cho phép | JR | 10 | Servo thông thường ≤ 10; chuyển động nhanh, chính xác ≤ 5 |
Bước B – Tính lần lượt (web tự tính, bạn có thể bấm tay để kiểm tra lại). Dòng xanh lá là kết quả chính:
| TT | Đại lượng | Ký hiệu | Kết quả | Đơn vị | Công thức / cách tính |
|---|---|---|---|---|---|
| 22 | Tốc độ động cơ | n | 1 500 | v/ph | Vít me: n = v/Ph·i ; đai/thanh răng: n = v/(π·Dp)·i |
| 23 | n ≤ tốc độ định mức | Kiểm tra | ĐẠT | ||
| 24 | Vận tốc góc | ω | 157,1 | rad/s | |
| 25 | Quán tính vít me | Js | 9,86e-05 | kg·m² | J = π·ρ·L·d⁴/32 |
| 26 | Quán tính tải quy về động cơ | JL | 0,000605 | kg·m² | Vít me: [m(Ph/2π)² + Jvít]/i² ; đai: [m(Dp/2)² + Jpuly]/i² |
| 27 | Tỉ số quán tính JL/Jm | ratio | 5,5 | ||
| 28 | JL/Jm ≤ cho phép | Kiểm tra | ĐẠT | ||
| 29 | Lực cản chuyển động | F | 24,52 | N | F = m·g·(sinθ + μcosθ) + F ngoài |
| 30 | Mô-men tải | TL | 0,0867 | Nm | Vít me: F·Ph/(2πη·i) ; đai: F·Dp/(2η·i) |
| 31 | Mô-men khi tăng tốc | Ta | 0,648 | Nm | Ta = (Jm + JL)·ω/ta + TL |
| 32 | Mô-men khi giảm tốc | Td | 0,475 | Nm | Td = (Jm + JL)·ω/ta − TL |
| 33 | Mô-men hiệu dụng RMS | Trms | 0,299 | Nm | Trms = √[(Ta²·ta + TL²·tc + Td²·ta)/t chu kỳ] |
| 34 | Ta ≤ 0,8·Tmax (dự phòng 20 %) | Kiểm tra | ĐẠT | ||
| 35 | Trms ≤ Tn | Kiểm tra | ĐẠT | ||
| 36 | Công suất đỉnh | Pp | 101,9 | W | P = Ta·ω |
| 37 | Quãng đường mỗi chu kỳ | sacc | 400 | mm | s = v·(ta + tc) (profil hình thang) |
Áp dụng thực tế và lưu ý
Chọn servo: lấy công suất định mức nhỏ nhất thỏa cả ba điều kiện (tốc độ, Ta, Trms) và tỉ số quán tính; driver phải cùng hãng và cùng công suất với động cơ.
Tỉ số quán tính KHÔNG ĐẠT: chọn động cơ quán tính trung bình/lớn (dòng 'medium inertia'), thêm hộp số (JL giảm theo i²), hoặc giảm bước vít me.
Mô-men KHÔNG ĐẠT: tăng thời gian tăng tốc ta, giảm vận tốc lớn nhất, hoặc lên một cỡ công suất.
Trục đứng: chọn động cơ có phanh giữ, và kiểm tra lại với θ = 90° (trọng lực luôn tác dụng, kể cả khi đứng yên làm tăng Trms).
Kiểm tra thêm tốc độ tới hạn của vít me dài (rung quất) và tuổi thọ vít me/ray theo catalogue THK, HIWIN.
Lỗi hay gặp: quên thời gian dừng tw khi tính RMS; dùng mô-men cực đại thay vì định mức để so RMS.