Giải thích chi tiết: Cân bằng rotor cứng – mất cân bằng dư cho phép
Bài toán dùng để làm gì
Mọi chi tiết quay (puly, bánh đà, cánh quạt, rotor động cơ, trục chính) đều hơi lệch khối lượng so với tâm quay, sinh lực ly tâm gây rung, ồn, nhanh hỏng ổ. Bài toán: theo cấp chất lượng G của ISO 21940-11, tính mức mất cân bằng còn được phép, và khối lượng hiệu chỉnh tương ứng gắn ở bán kính r – làm tiêu chí nghiệm thu khi cân bằng động.
Hình dung đơn giản
Kiến thức nền cần có
Đọc lại các mục sau ở Chương 0 nếu chưa nắm chắc: 0.3 lực · 0.11 quay · 0.13 quán tính (lực ly tâm)
Các đại lượng và lấy số liệu ở đâu
| Ký hiệu | Ý nghĩa | Đơn vị | Lấy số liệu ở đâu |
|---|---|---|---|
| Cấp G | Cấp chất lượng cân bằng: G0,4 / G1 / G2,5 / G6,3 / G16 / G40 | mm/s | ISO 21940-11 Bảng 1: trục chính, động cơ điện G2,5; bơm, quạt, bánh đà G6,3; trục các-đăng G16 |
| m | Khối lượng rotor | kg | Cân hoặc CAD |
| n | Tốc độ làm việc lớn nhất | v/ph | Thông số máy |
| r | Bán kính đặt khối lượng hiệu chỉnh (gắn thêm hoặc khoan bớt) | mm | Bản vẽ rotor |
| np | Số mặt hiệu chỉnh | mặt | Rotor dạng đĩa mỏng: 1; rotor dài: 2 |
Xây dựng công thức từng bước
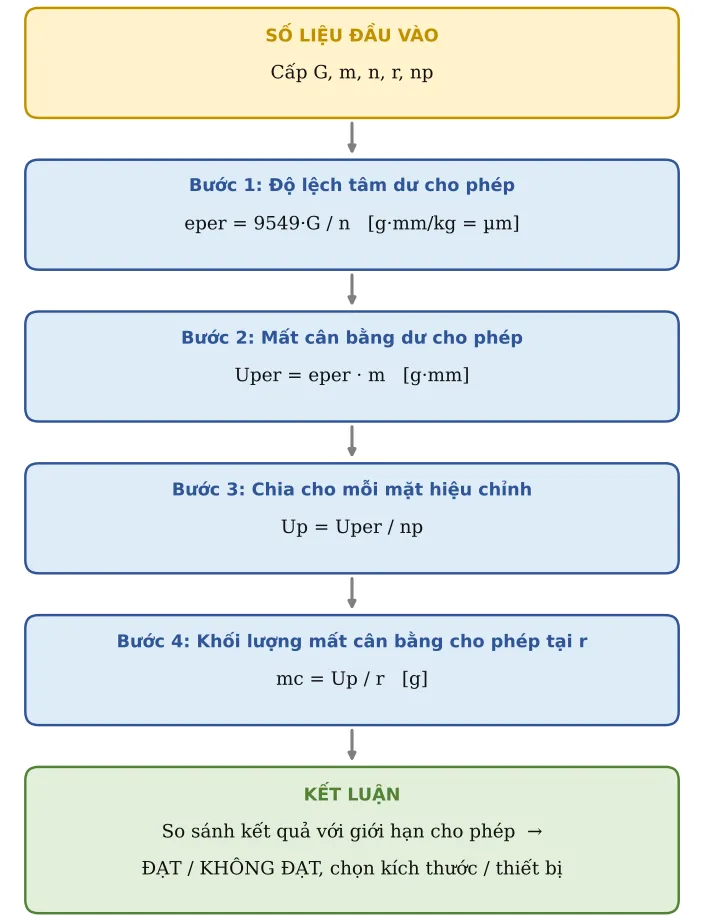
Công thức tổng quát không "từ trên trời rơi xuống": nó được ghép từ những công thức con đơn giản. Đi lần lượt từng bước:
Bước 1. Độ lệch tâm dư cho phép
G là tích độ lệch tâm × vận tốc góc. Chia cho tốc độ ra độ lệch tâm của trọng tâm (hệ số 9549 gồm việc đổi đơn vị):
eper = 9549·G / n [g·mm/kg = µm]
Bước 2. Mất cân bằng dư cho phép
Nhân độ lệch tâm với khối lượng rotor:
Uper = eper · m [g·mm]
Bước 3. Chia cho mỗi mặt hiệu chỉnh
Rotor đối xứng, trọng tâm ở giữa: chia đều cho các mặt:
Up = Uper / np
Bước 4. Khối lượng mất cân bằng cho phép tại r
Đổi ra số gam ở bán kính gắn chì hay khoan bớt – dễ hình dung khi nghiệm thu:
mc = Up / r [g]
Ảnh động minh họa
Lời giải mẫu từng bước (số liệu mẫu của công cụ tính ở đầu trang)
Bước A – Số liệu đầu vào (ô vàng của công cụ tính). Đây là bộ số ví dụ có sẵn; khi làm thật bạn thay bằng số của mình:
| TT | Đại lượng | Ký hiệu | Giá trị | Đơn vị | Ghi chú / nguồn |
|---|---|---|---|---|---|
| 1 | Cấp cân bằng | gr | G6.3 | G2.5: trục chính máy công cụ, động cơ điện · G6.3: bơm, quạt, bánh đà, chi tiết máy chung · G16: trục các-đăng | |
| 2 | Khối lượng rotor | m | 25 | kg | |
| 3 | Tốc độ làm việc lớn nhất | n | 1 500 | v/ph | |
| 4 | Bán kính đặt khối lượng hiệu chỉnh | r | 100 | mm | |
| 5 | Số mặt hiệu chỉnh | np | 2 | 1 (rotor dạng đĩa) hoặc 2 |
Bước B – Tính lần lượt (web tự tính, bạn có thể bấm tay để kiểm tra lại). Dòng xanh lá là kết quả chính:
| TT | Đại lượng | Ký hiệu | Kết quả | Đơn vị | Công thức / cách tính |
|---|---|---|---|---|---|
| 6 | Giá trị G | G | 6,3 | mm/s | |
| 7 | Độ lệch tâm dư cho phép | eper | 40,11 | g·mm/kg (µm) | eper = 9549·G/n |
| 8 | Mất cân bằng dư cho phép | Uper | 1 003 | g·mm | Uper = eper·m |
| 9 | Cho mỗi mặt hiệu chỉnh | Up | 501,3 | g·mm | Rotor đối xứng: chia đều |
| 10 | Khối lượng mất cân bằng cho phép tại r | mc | 5,01 | g |
Áp dụng thực tế và lưu ý
Ví dụ mặc định: rotor 25 kg, 1500 v/ph, G6,3 → Uper ≈ 1003 g·mm, mỗi mặt ≈ 501 g·mm, tức ≈ 5 g ở bán kính 100 mm.
Nhập giá trị Up vào máy cân bằng động làm ngưỡng nghiệm thu; ghi kết quả vào hồ sơ chất lượng (yêu cầu ISO/IATF về bằng chứng kiểm tra).
Chi tiết hàn (puly, bánh đà, cánh quạt hàn) nên cân bằng SAU khi hàn và gia công xong, vì hàn làm lệch khối lượng.
Sheet chỉ dùng cho rotor cứng (tốc độ làm việc thấp hơn nhiều tốc độ tới hạn của trục).
Nhóm: Nhiệt – vật liệu – dung sai
Gồm: CT45 truyền nhiệt qua vách phẳng nhiều lớp · CT46 nhiệt luyện: thấm carbon và tôi cao tần · CT47 quy đổi độ cứng hv – hb – hrc – rm · CT48 dung sai lắp ghép lỗ – trục