Giải thích chi tiết: Hộp số hành tinh chính xác cho servo
Bài toán dùng để làm gì
Hộp số hành tinh chính xác đi kèm servo dùng cho robot, bàn xoay, trục X/Y gantry. Khác hộp số thường, nó được chọn theo chu kỳ chạy–dừng liên tục: kiểm tra mô-men khi tăng tốc, mô-men khi dừng khẩn cấp, tốc độ vào lớn nhất và trung bình, rồi tính quán tính quy về động cơ.
Hình dung đơn giản
Kiến thức nền cần có
Đọc lại các mục sau ở Chương 0 nếu chưa nắm chắc: 0.4 mô-men · 0.11 quay · 0.13 quán tính · 0.14 mỏi · 0.7 hệ số an toàn
Các đại lượng và lấy số liệu ở đâu
| Ký hiệu | Ý nghĩa | Đơn vị | Lấy số liệu ở đâu |
|---|---|---|---|
| i, η | Tỉ số và hiệu suất hộp số hành tinh | – | Catalogue Wittenstein (alpha), Neugart, Apex Dynamics, Shimpo; 1 cấp ≈ 0,97 |
| T1a | Mô-men động cơ khi tăng tốc | Nm | Từ sheet servo TB16 (mô-men tăng tốc) |
| T1max | Mô-men cực đại của động cơ (khi dừng khẩn cấp) | Nm | Catalogue servo (Panasonic, Yaskawa, Mitsubishi, Siemens) |
| n1, n1m | Tốc độ vào lớn nhất và trung bình | v/ph | Biểu đồ chuyển động của trục |
| fs | Hệ số va đập theo số chu kỳ/giờ | – | Catalogue: ≤ 1000 chu kỳ/h ≈ 1,0, tăng dần đến ≈ 1,8 |
| T2B, T2Not, n1max, n1N | Giới hạn của hộp số: mô-men gia tốc, mô-men dừng khẩn, tốc độ vào tối đa và định mức | Nm, v/ph | Bảng thông số kỹ thuật catalogue hộp số |
| JL, Jg | Quán tính tải ở đầu ra, quán tính hộp số quy về đầu vào | kg·m² | Tính từ CAD; Jg in trong catalogue |
Xây dựng công thức từng bước
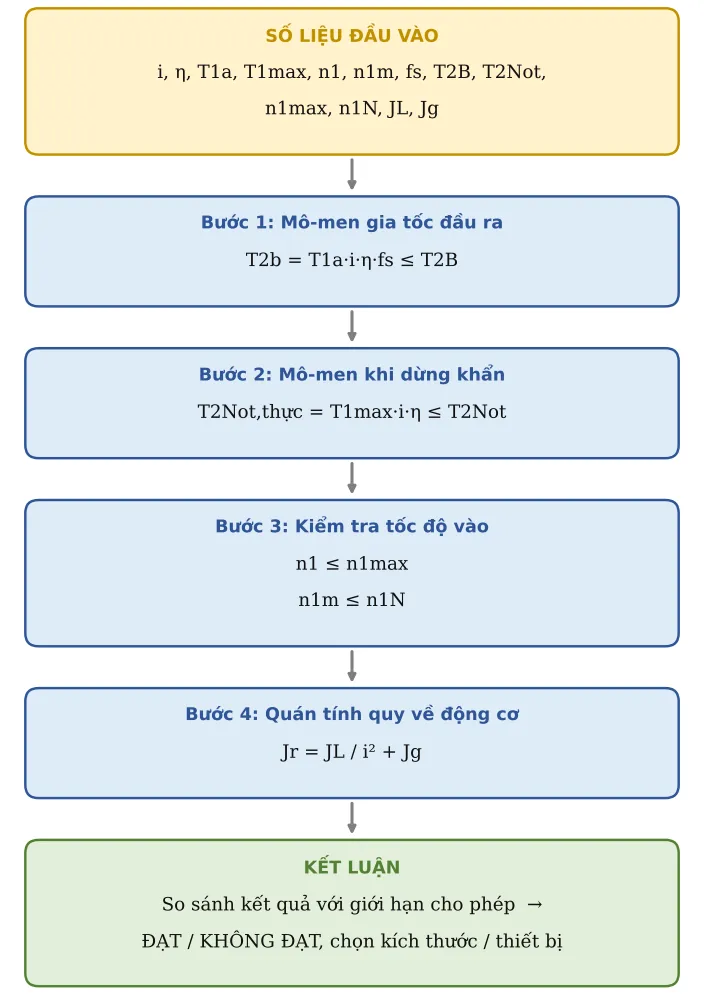
Công thức tổng quát không "từ trên trời rơi xuống": nó được ghép từ những công thức con đơn giản. Đi lần lượt từng bước:
Bước 1. Mô-men gia tốc đầu ra
Mô-men động cơ nhân tỉ số và hiệu suất, nhân thêm hệ số va đập:
T2b = T1a·i·η·fs ≤ T2B
Bước 2. Mô-men khi dừng khẩn
Khi dừng khẩn (va chạm, mất điện, E-stop) động cơ có thể đẩy ra mô-men cực đại:
T2Not,thực = T1max·i·η ≤ T2Not
Bước 3. Kiểm tra tốc độ vào
Tốc độ lớn nhất không vượt n1max; tốc độ trung bình không vượt n1N để hộp số không quá nóng:
n1 ≤ n1max ; n1m ≤ n1N
Bước 4. Quán tính quy về động cơ
Tải ở đầu ra quy về động cơ chia i², cộng quán tính chính hộp số; dùng để kiểm tra tỉ số quán tính của servo:
Jr = JL / i² + Jg
Lời giải mẫu từng bước (số liệu mẫu của công cụ tính ở đầu trang)
Bước A – Số liệu đầu vào (ô vàng của công cụ tính). Đây là bộ số ví dụ có sẵn; khi làm thật bạn thay bằng số của mình:
| TT | Đại lượng | Ký hiệu | Giá trị | Đơn vị | Ghi chú / nguồn |
|---|---|---|---|---|---|
| 1 | Tỉ số truyền | i | 10 | ||
| 2 | Hiệu suất | η | 0,97 | ||
| 3 | Mô-men động cơ khi tăng tốc | T1a | 3 | Nm | Lấy từ TB16 (Ta) |
| 4 | Mô-men cực đại động cơ (dừng khẩn) | T1m | 7,16 | Nm | |
| 5 | Tốc độ vào lớn nhất | n1 | 3 000 | v/ph | |
| 6 | Tốc độ vào trung bình | n1m | 1 500 | v/ph | |
| 7 | Hệ số va đập fs | fs | 1 | Tra catalogue theo số chu kỳ/giờ (≤ 1000/h ≈ 1,0; tăng dần đến ≈ 1,8) | |
| 8 | Catalogue: T2B (mô-men gia tốc cho phép) | T2B | 50 | Nm | |
| 9 | Catalogue: T2Not (dừng khẩn) | T2N | 100 | Nm | |
| 10 | Catalogue: n1max | n1x | 6 000 | v/ph | |
| 11 | Catalogue: n1N (tốc độ vào định mức) | n1N | 3 300 | v/ph | |
| 12 | Quán tính tải ở đầu ra | JL | 0,02 | kg·m² | |
| 13 | Quán tính hộp số (quy về đầu vào) | Jg | 2e-05 | kg·m² |
Bước B – Tính lần lượt (web tự tính, bạn có thể bấm tay để kiểm tra lại). Dòng xanh lá là kết quả chính:
| TT | Đại lượng | Ký hiệu | Kết quả | Đơn vị | Công thức / cách tính |
|---|---|---|---|---|---|
| 14 | Mô-men gia tốc đầu ra | T2b | 29,1 | Nm | T2b = T1·i·η·fs |
| 15 | T2b ≤ T2B | Kiểm tra | ĐẠT | ||
| 16 | Mô-men khi dừng khẩn | T2n | 69,45 | Nm | T2Not,thực = T1max·i·η |
| 17 | ≤ T2Not | Kiểm tra | ĐẠT | ||
| 18 | n1 ≤ n1max | Kiểm tra | ĐẠT | ||
| 19 | n1 trung bình ≤ n1N | Kiểm tra | ĐẠT | ||
| 20 | Quán tính quy về động cơ | Jr | 0,00022 | kg·m² | J = JL/i² + J hộp số |
Áp dụng thực tế và lưu ý
Chọn trong catalogue: cùng mặt bích với servo, cùng đường kính trục động cơ, tỉ số i theo tốc độ, rồi kiểm tra T2B, T2Not, n1max, n1N như sheet.
Nếu T2Not KHÔNG ĐẠT: chọn cỡ hộp số lớn hơn hoặc giới hạn mô-men cực đại trong cài đặt driver servo (torque limit).
Nếu n1m vượt n1N: hộp số nóng, giảm tuổi thọ dầu mỡ – chọn tỉ số nhỏ hơn hoặc hộp số cỡ lớn hơn.
Robot hàn và bàn xoay cần khe hở (backlash) nhỏ: chọn loại ≤ 3 arcmin; xem thông số này ngay cạnh T2B trong catalogue.
Lỗi hay gặp: dùng mô-men định mức T2N thay cho T2B khi kiểm tra tăng tốc, hoặc quên kiểm tra dừng khẩn.